NVIDIA Cosmos 3 açık dünya simülasyon modelleri
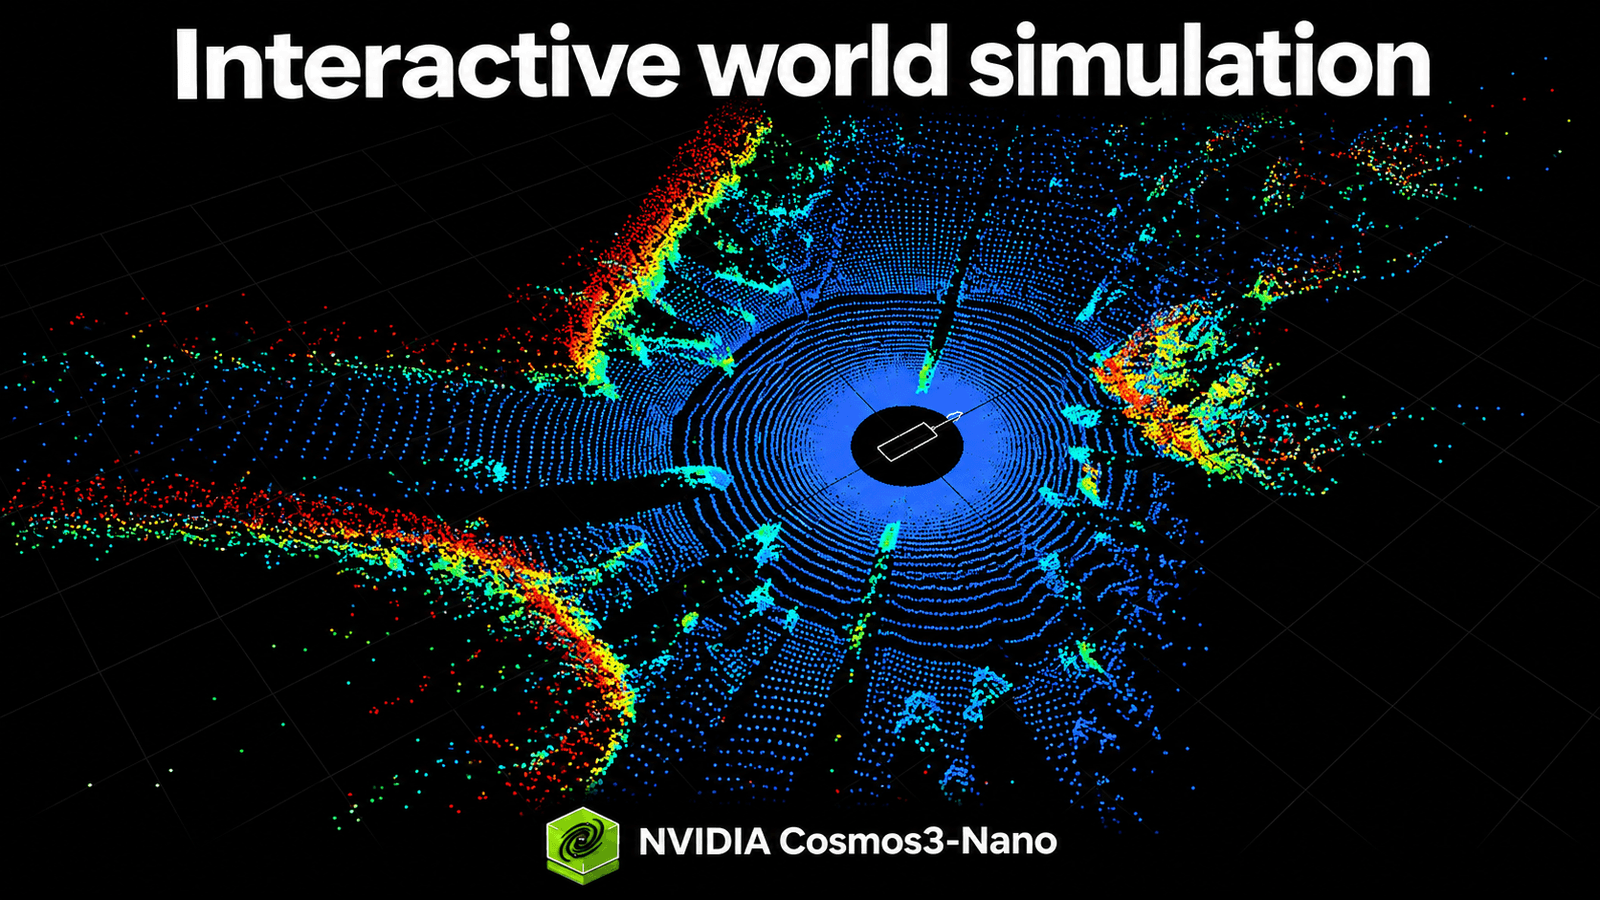
NVIDIA, Cosmos 3 ailesine sürüş simülasyonu ve robotik için dört yeni açık ağırlıklı model ekledi. Bu 16B parametreli modeller, çoklu sensör verisi üretimi ve etkileşimli dünya simülasyonu için tasarlandı. OpenMDW1.1 lisansı ile ticari kullanım serbesttir ve araştırmacılara açık bir temel sağlar.

Bu yazıda
Ne değişti?
Dört yeni açık ağırlıklı model, 16B eğitilebilir parametreye sahip olup OpenMDW1.1 lisansı altında ticari ve ticari olmayan kullanım için sunulmaktadır.
Çalışma, Linux, NVIDIA GPU, Docker ve NVIDIA Container Toolkit gerektirir; test GB200 üzerinde yapılmış olup bu bir minimum bellek spesifikasyonu değildir.
Neden önemli?
Açık ağırlıklar ve eğitim reçeteleri, araştırmacıların modelleri uyarlaması ve yöntemleri karşılaştırması için ortak bir başlangıç noktası sunar. Bu, otonom sürüş ve robotik alanlarında daha zengin ve tepkisel simüle dünyalar oluşturma vizyonunu destekler.
Geliştirici için ne anlama geliyor?
Araçlar, kendi sensör düzeni ve robotik gövdesine göre dört aşamalı eğitim reçetesiyle uyarlanabilir. Bu, simülasyon verisi üretimi ve politika değerlendirmesi için açık bir başlangıç noktası sunar. Ancak modelin politika öğrenimini ne ölçüde desteklediği hâlâ ölçülmesi gereken bir alandır.
Henüz neyi bilmiyoruz?
- Modelin politika öğrenimini ne ölçüde desteklediği ve sınırları hâlâ ölçülmesi gereken açık bir sorudur.
- Sunulan GB200 testi bir minimum bellek gereksinimi değildir; farklı donanımlarda performans değişebilir.
Haberin kaynakları
Birincil kaynakNew NVIDIA Cosmos 3 Open Models for Interactive World Simulationhuggingface.coYayın tarihleri
- blue'og yayını
- Kaynak yayını
Bu yazı, bağlantılı kaynaklar okunarak yapay zekâ ile hazırlandı. Kaynaktaki bulguların yanı sıra kullanım alanları ve açıklanmayan noktalar da yer alır. Görsel ve videoların kaynakları üzerlerinde belirtilir; hakları sahiplerine aittir. En güncel ayrıntılar için kaynakları inceleyebilirsiniz.