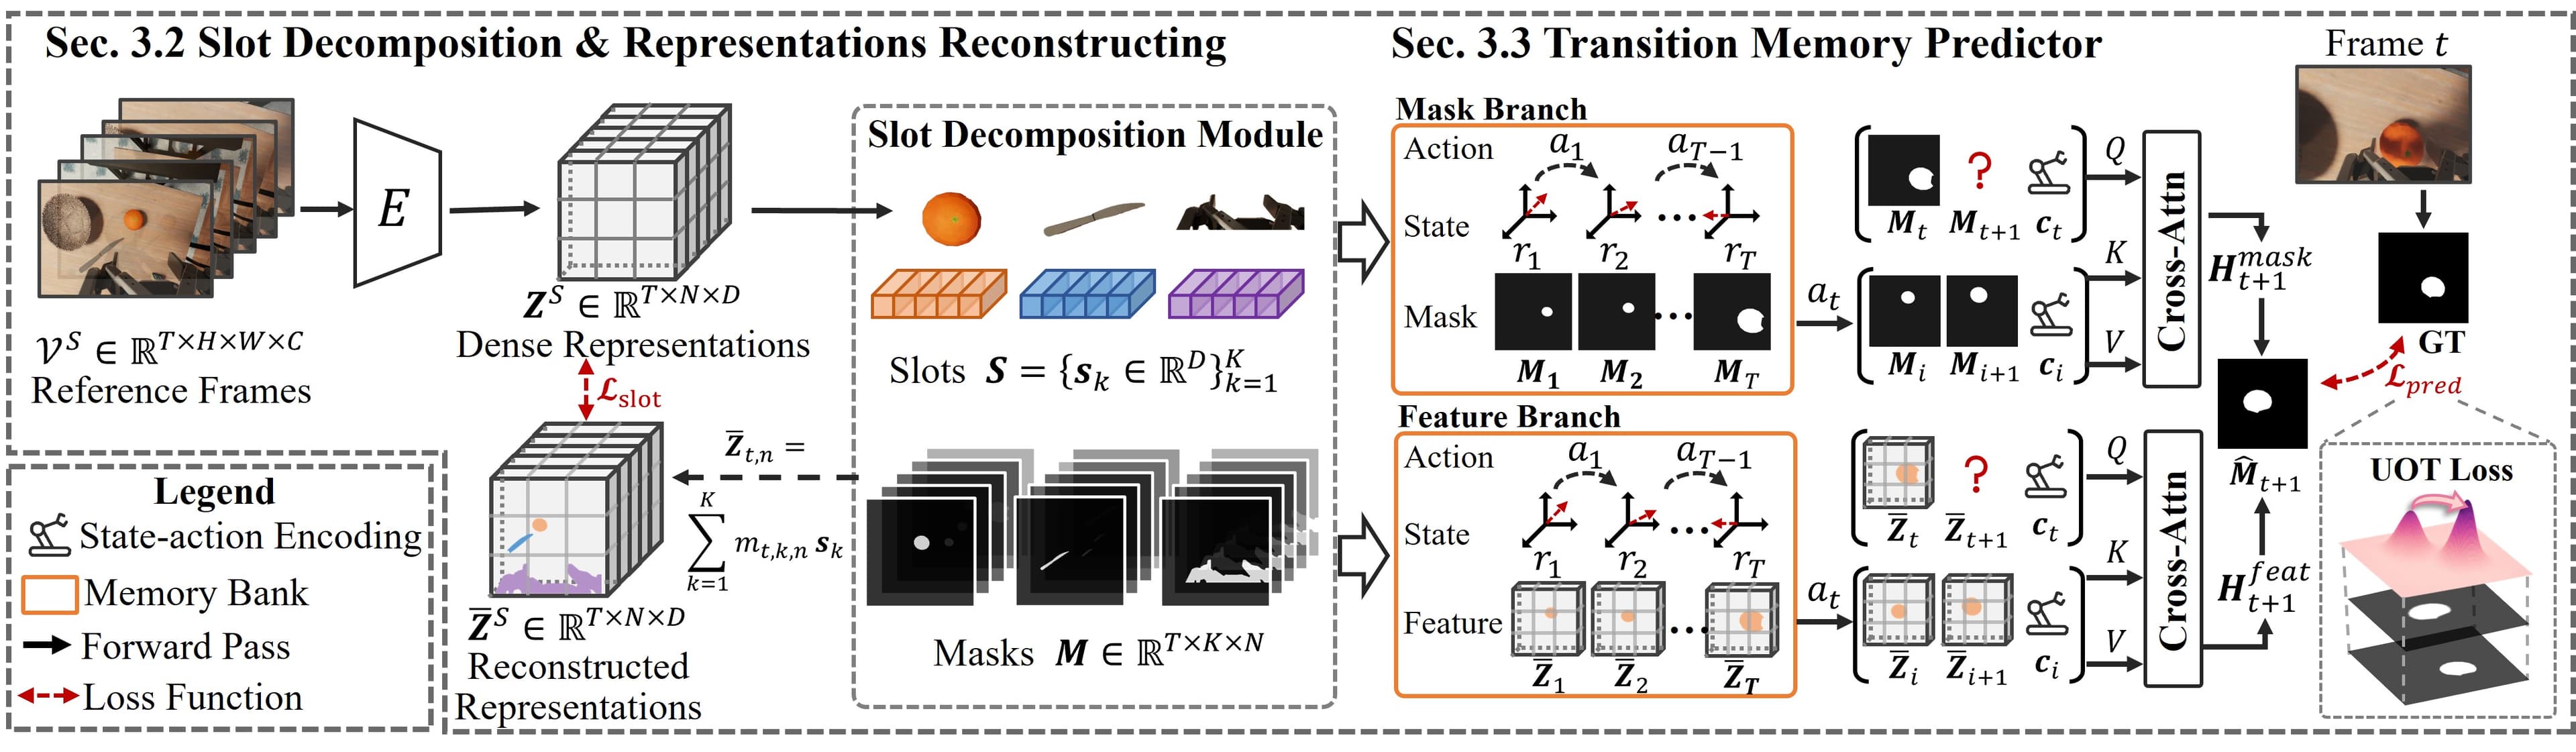
Slot-JEPA, JEPA mimarilerindeki yoğun yama temsilcilerinin neden olduğu tekrarlı nesne yapılandırma sorununu çözmek için nesne-temelli bir arayüz sunar. Model, temsilcileri kararlı semantik slotlara ve uzamsal maskelere ayırarak, bu yapıların farklı görevler arasında yeniden kullanılmasını sağlar. Bu yaklaşım, özellikle robotik planlama ve görsel anlama görevlerinde uzamsal ve zamansal tutarlılığı artırır.
Bu çalışma, sohbet modellerinin kullanıcı lehçesine uyumunu post-eğitim aşamalarında inceler. DPO ve SFT gibi yöntemlerin lehçe uyumuna etkisini analiz eder ve CAP adlı yeni bir tercih verisi önerir. CAP, kullanıcı lehçesine uyumu artırırken standart İngilizce kullanıcıları etkilemez.
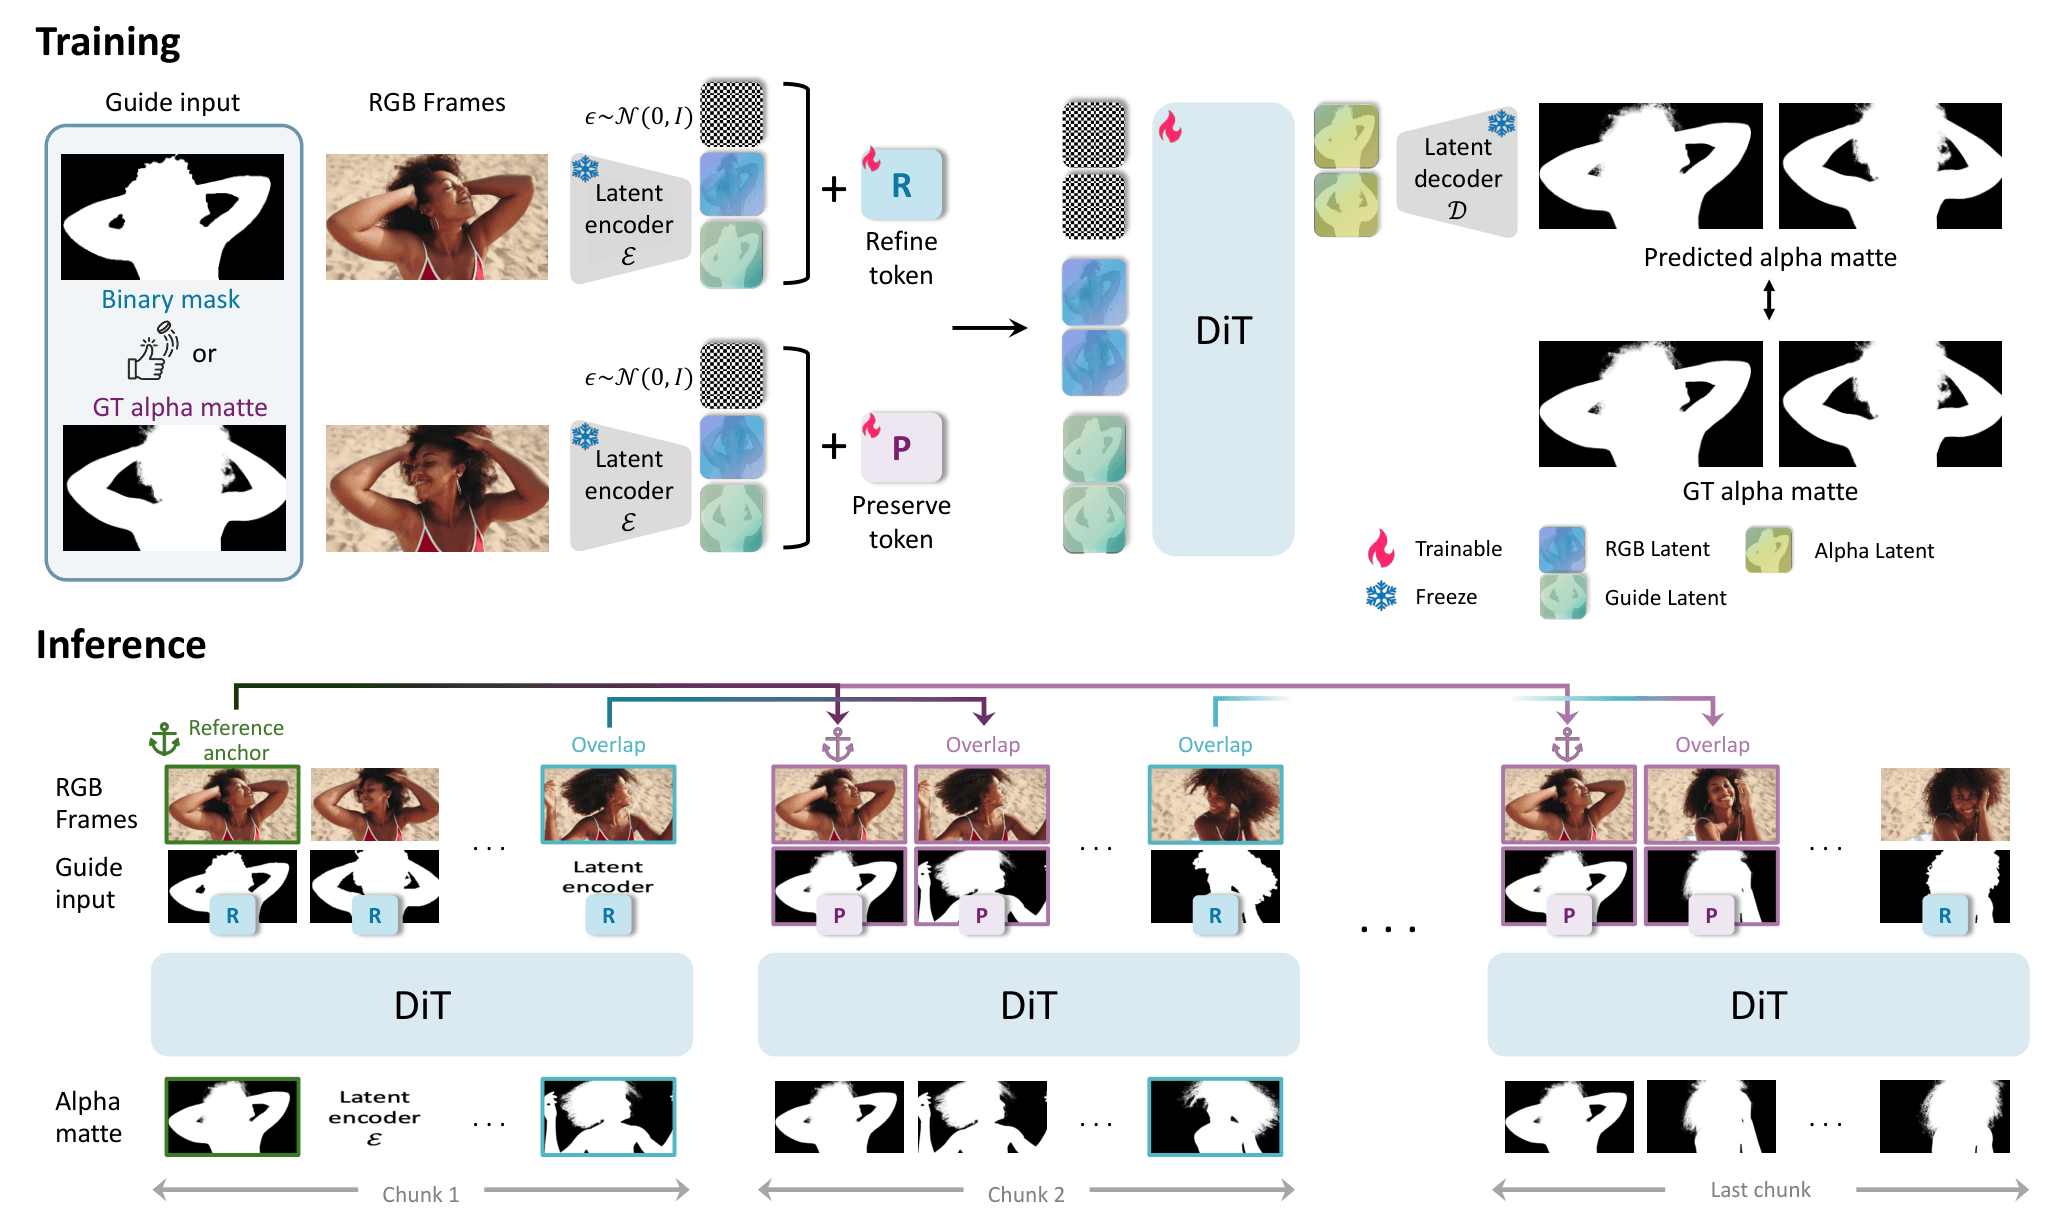
VideoMaMa++, difüzyon tabanlı video matting'de parça sınırlarındaki tutarsızlığı çözmek için preserve ve refine token'larını kullanır. Bu yaklaşım, uzun videolarda kenar titremesini azaltır ve zamanla tutarlı şeffaflık sağlar. Yöntem, ek eğitim gerektirmeden kayan pencere çıkarımı ile hata birikimini önler ve önceki yöntemlere göre detay doğruluğunu artırır.
NVIDIA Kumo Forecast, önceden eğitilmiş zaman serisi temsilleri ile geçmiş desen arama (DARR) yöntemini birleştiren çok değişkenli bir tahmin modelidir. MOMENT-1-large omurgası üzerine kurulu model, doğrudan tahmin ve bağlam zenginleştirmeli tahmin modlarını destekler. Apache 2.0 lisansı altında açık kaynak olarak sunulur ve yorumlanabilirlik çerçevesi içerir.
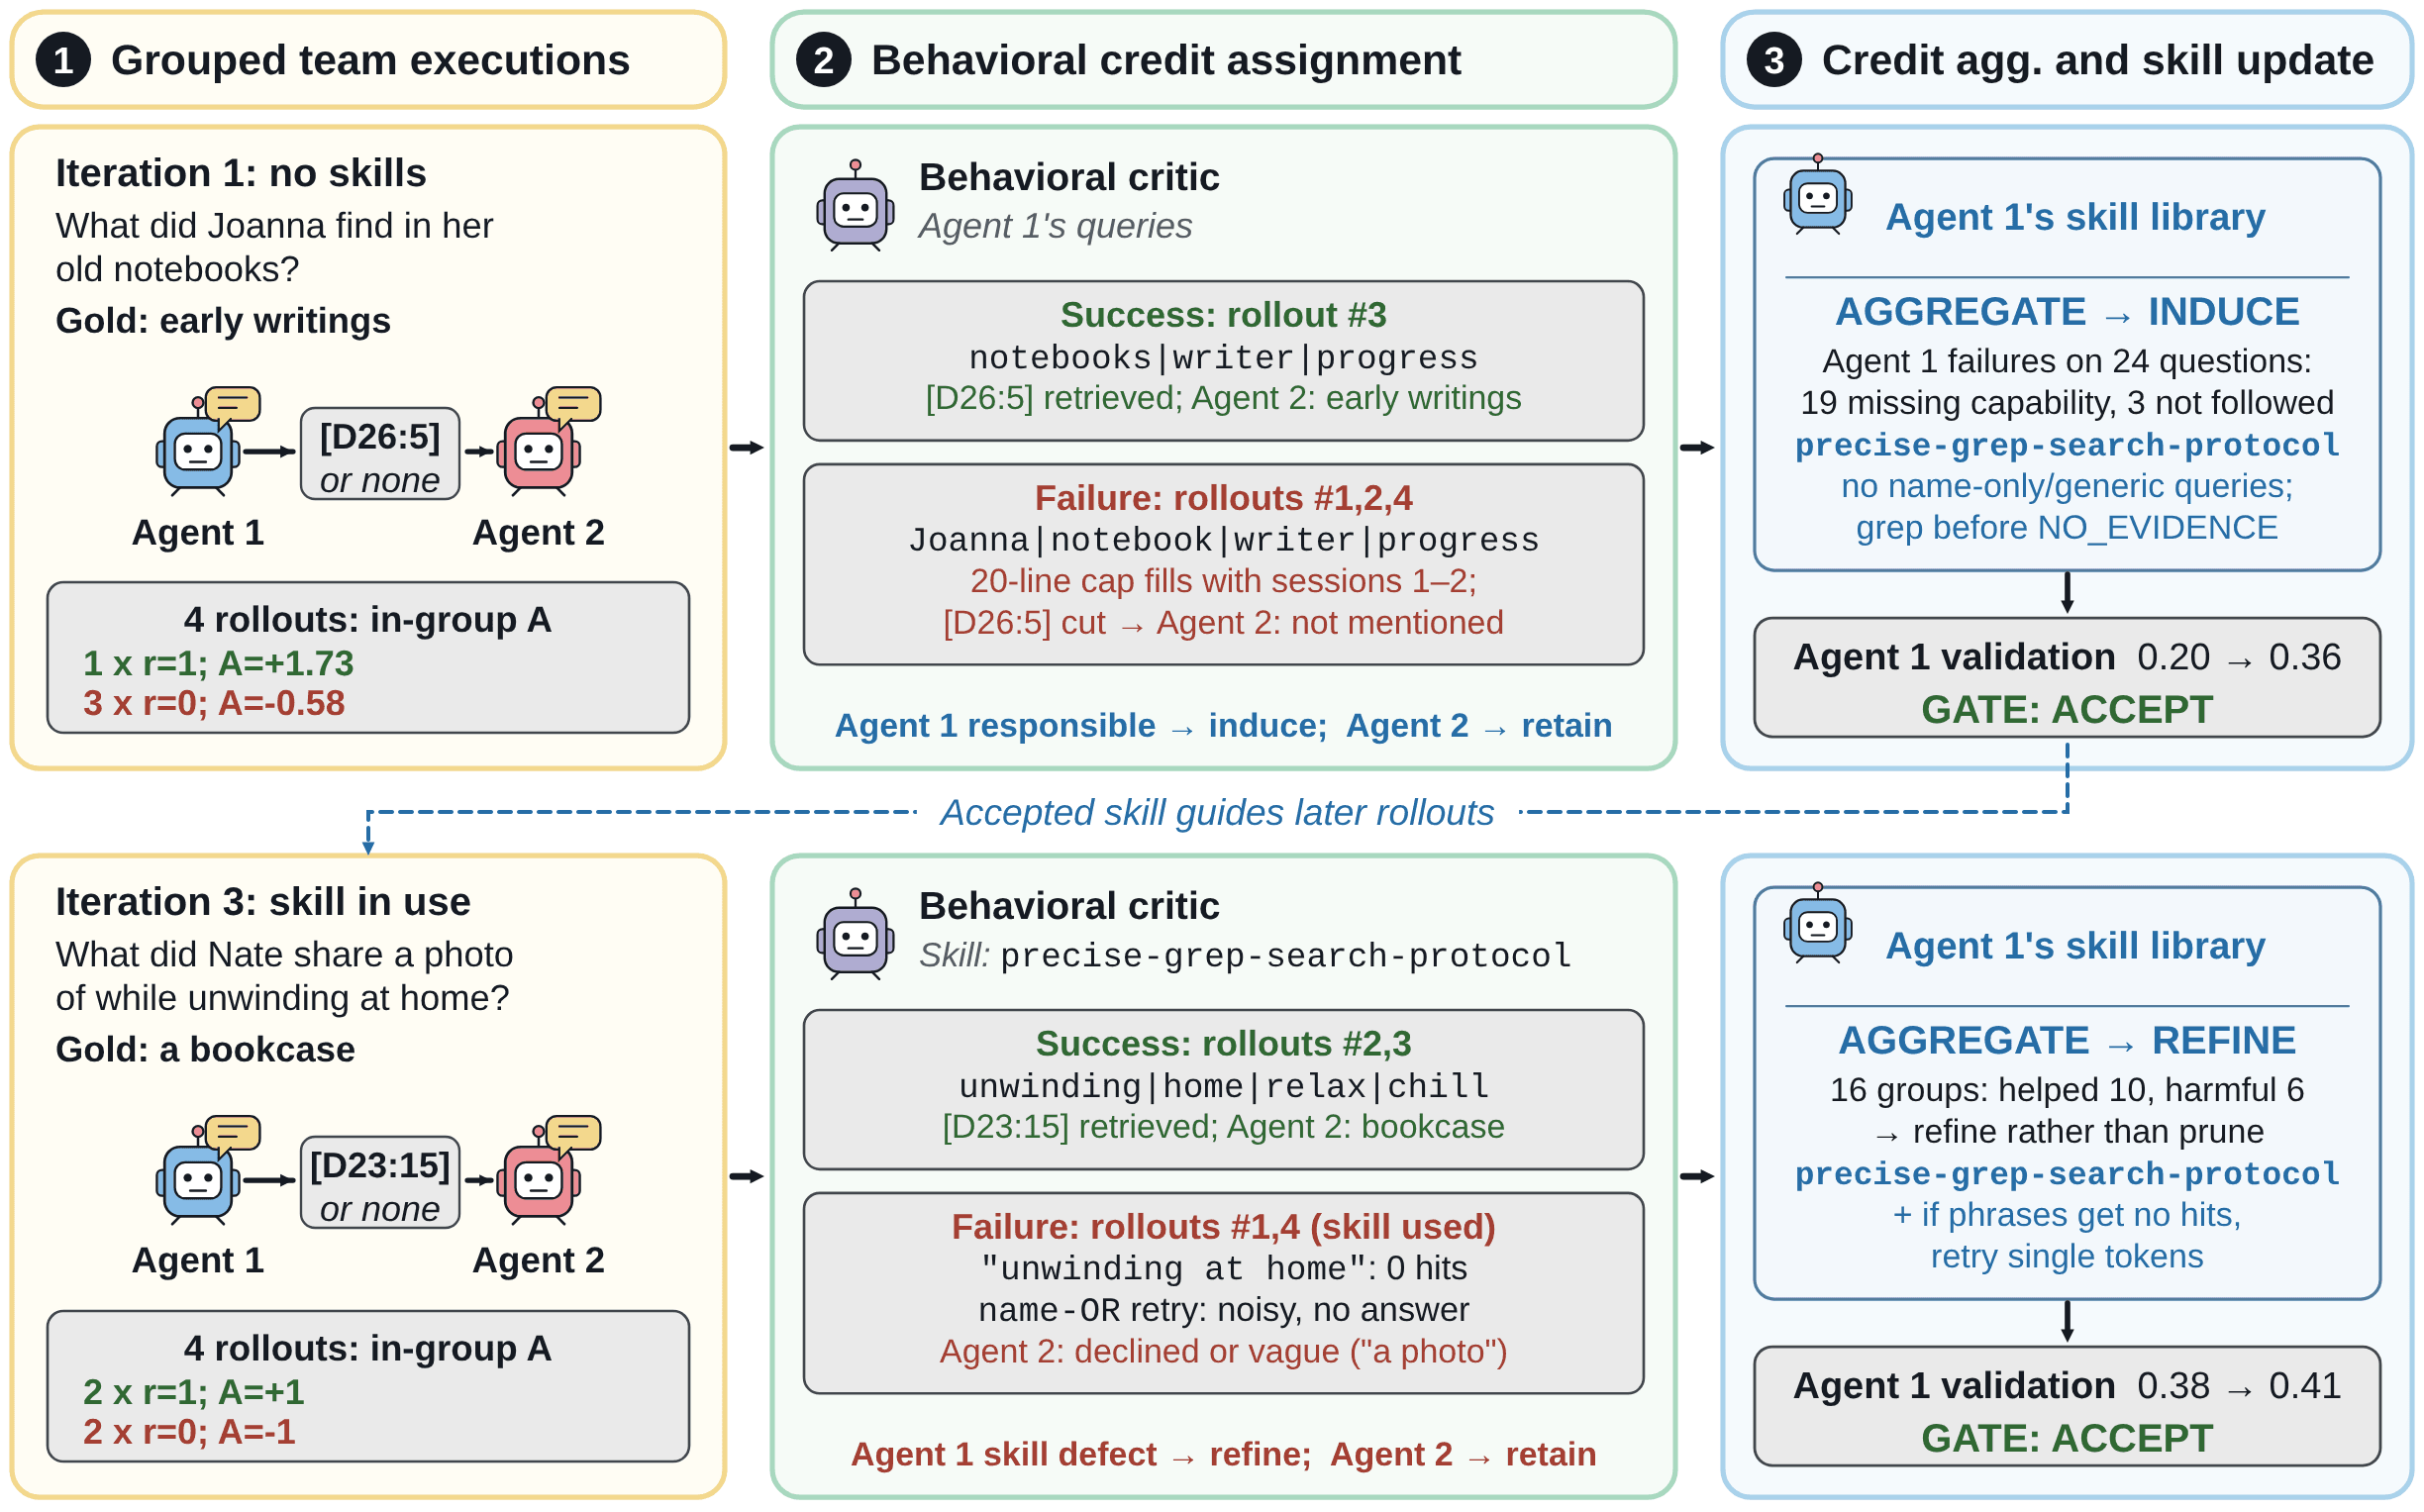
GRSE, çoklu dil modeli ajanlarında ortak ödülü sorumlu ajan ve beceriye karşılaştırmalı olarak atayan yeni bir yöntemdir. HotpotQA ve LoCoMo üzerinde test edilen sistem, MASkills'e kıyasla çok adımlı sorularda +6.7 ve +3.2 F1 puanı kazanır. Yöntem, bozuk beceri kütüphanelerinden bile temiz performansı geri kazanarak güvenilirlik gösterir.
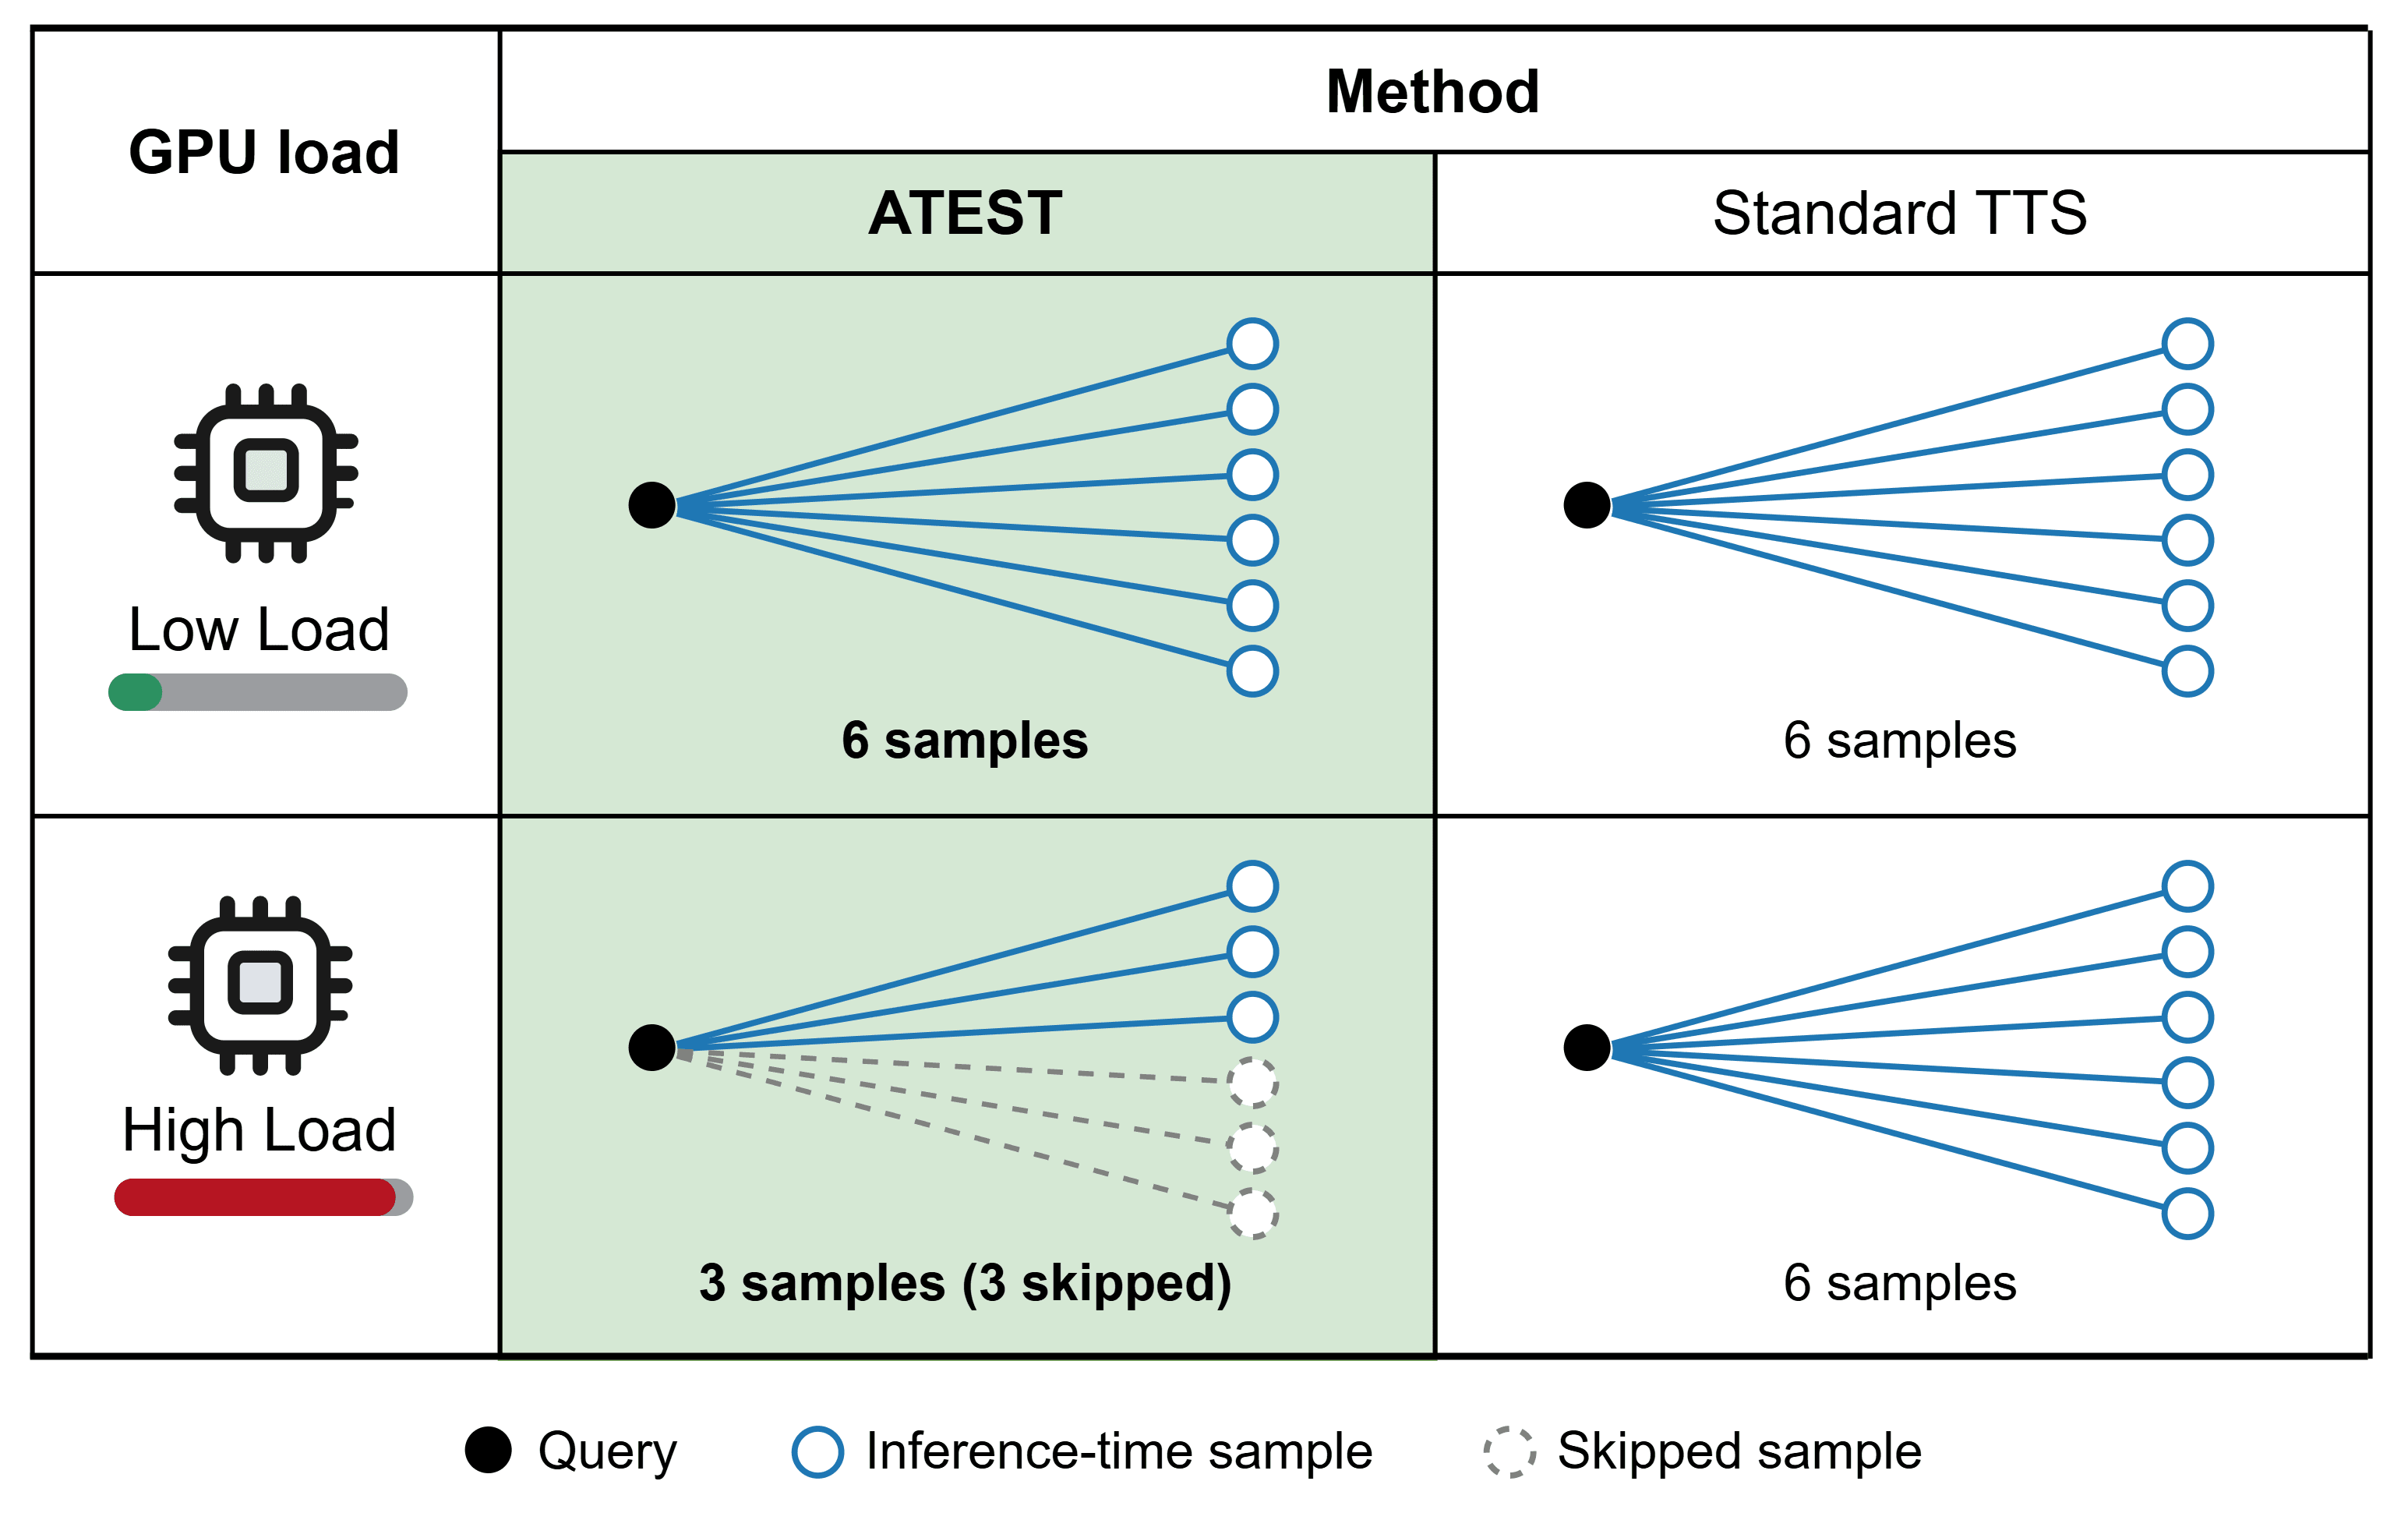
ATEST, LLM çıkarımında sabit örnek bütçelerinin GPU yükü ve enerji maliyetini göz ardı ettiğini gösterir. ATEST-Online, çevrimdışı kalibrasyon gerektirmeden canlı GPU koşullarını izleyerek örnek üretimini dinamik olarak durdurur. Bu yaklaşım, enerji bütçesini aşmadan en yüksek doğruluğu korur.
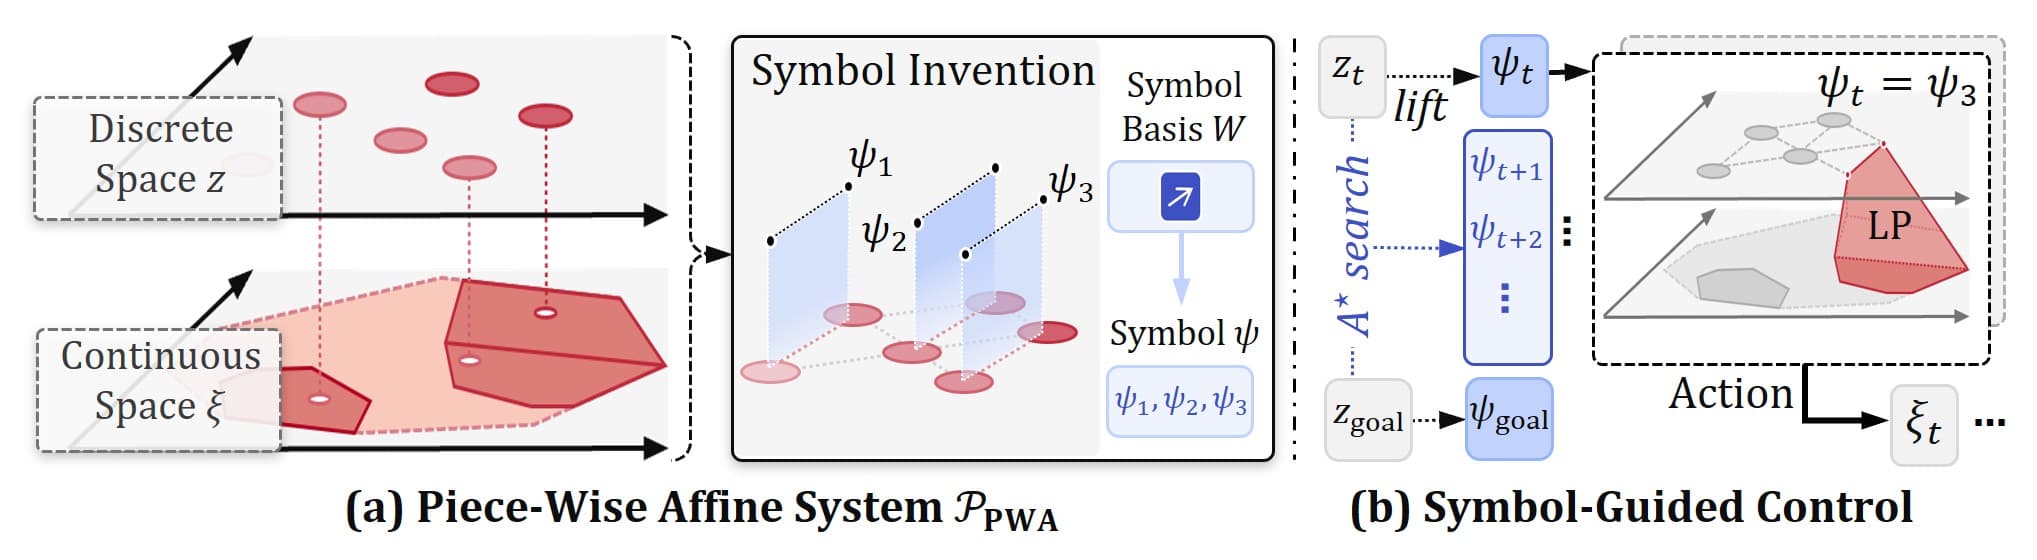
Bu çalışma, robotik planlamada ayrık ve sürekli uzayları birleştiren hibrit formülasyonlarda sembol seçiminin önemini inceler. Çözüm yeterliliği kavramını tanıtarak, planlama problemini basitleştiren sembolleri otomatik olarak türetmek için bir algoritma geliştirir. Simüle ve gerçek robot görevlerinde, bu sembollerin çözüm maliyetini düşürdüğü ve yorumlanabilirliği artırdığı gösterilir.
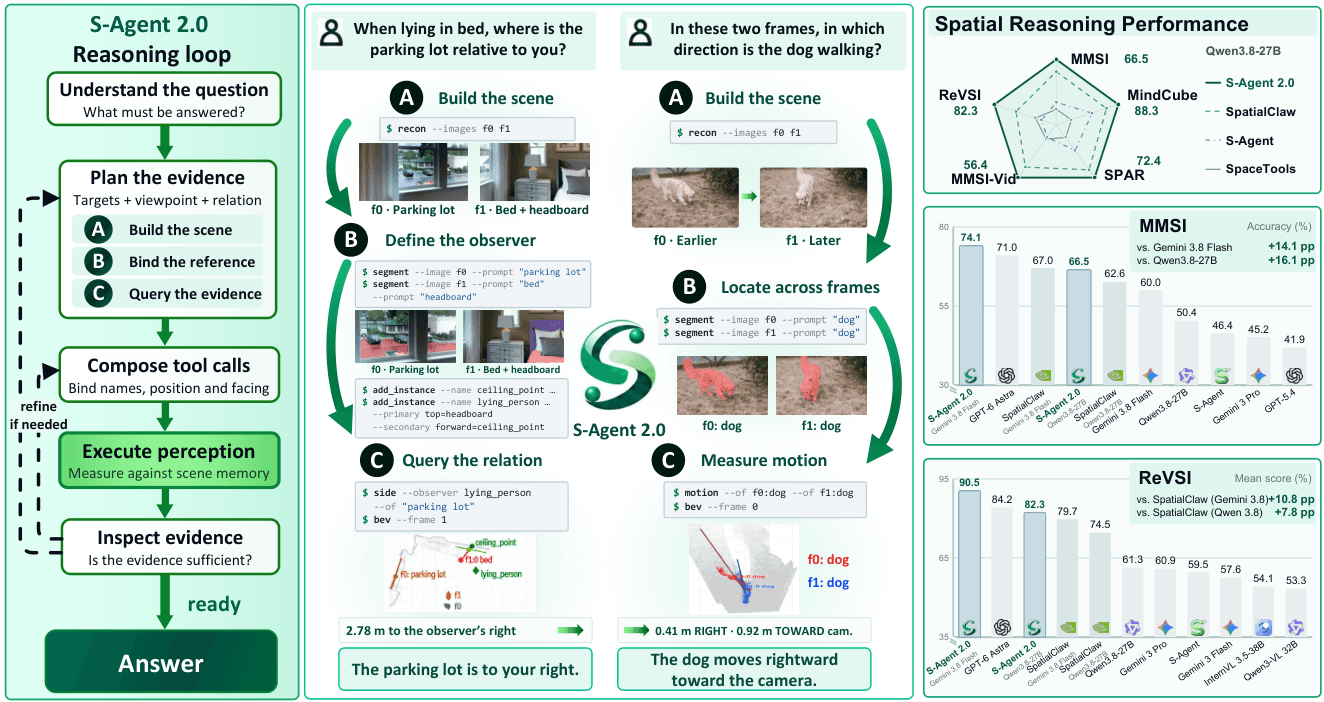
S-Agent 2.0, genel kodlama ajanlarını komut satırı tabanlı 3D algı araçlarıyla donatarak mekânsal akıl yürütme sorunlarını çözer. Kalıcı sahne hafızası ve düz dil yorumlama prensibiyle, ham verilerin kullanılabilir sonuçlara dönüşmesini sağlar. Bu yaklaşım, mevcut modellerin tek geçişli yanıtlarındaki boşluğu doldurur.
Bu çalışma, video üretimi ile 3D hareketi eş zamanlı olarak üreten yeni bir model sunar. Model, herhangi bir iskelet yapısını destekleyerek video ve 3D hareketi birlikte oluşturur ve kamerayı sahneye kaydeder. Mevcut modellerin yalnızca insan iskeletlerine odaklanmasının aksine, bu yaklaşım robotik ve oyun geliştirme için daha geniş bir uygulama alanı açar. Eğitim verisi olarak yaklaşık 200K çift kullanılmıştır.
TEAL, veri gölü analizinde kodlama ajanlarının her soruda sıfırdan başlama sorununu çözmek için etiketsiz araç evrimi sunar. İki ajan, veri gölü ve yörünge kanıtlarından araç önerir; Worker'ın benimsemesiyle kütüphane güncellenir. Sıkı adım bütçelerinde performans artışı sağlar.
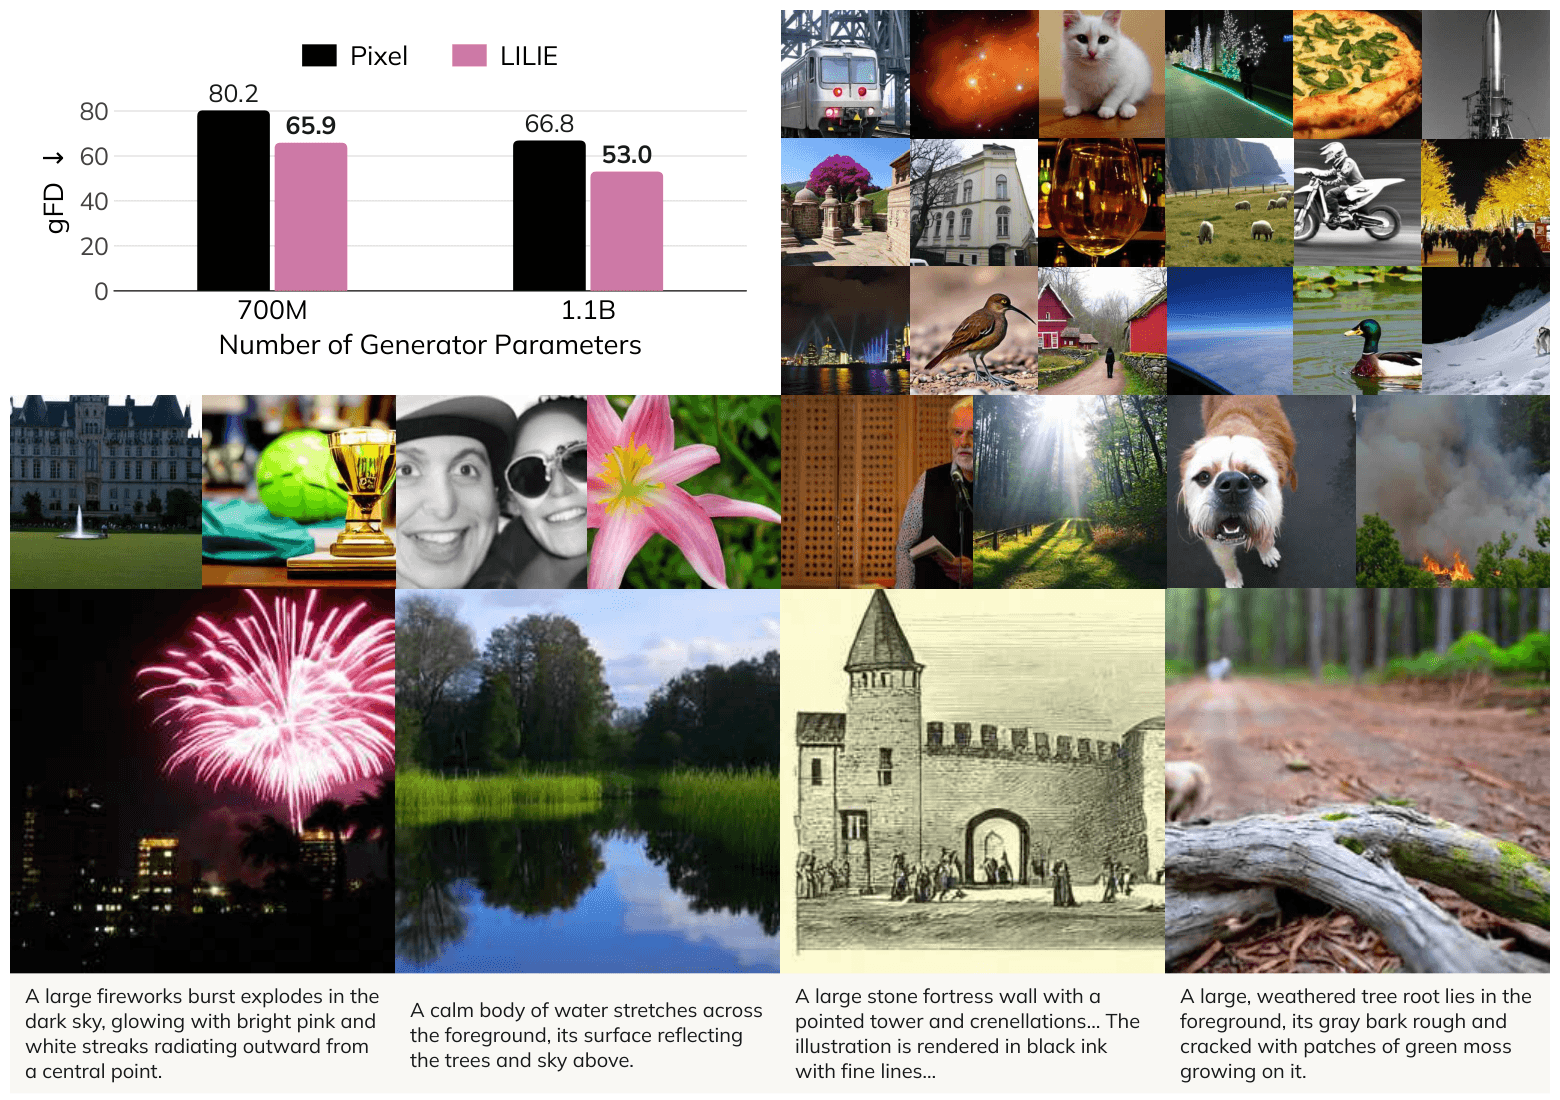
Stanford araştırmacıları, görsel üretim modelleri için dil bilgisi içeren yeni bir kayıp fonksiyonu olan LILIE'yi tanıttı. Bu yöntem, görüntü dil modelleriyle ortak eğitim görerek daha zengin bir eğitim sinyali sağlar. Çalışma, JiT modellerinde piksel bazlı kayıplara göre gFD skorunu 14 puan iyileştirdiğini gösterdi. Kod ve modeller açık kaynak olarak paylaşıldı.
Bu çalışma, çok modlu yeniden sıralamanın metin üretmeden tek bir ileri geçişte tamamlanan bir Sistem Bir kararı olduğunu savunur. Genel bir VLM, sorgu ve adayları durum olarak kullanarak adayları olasılıklara göre sıralayabilir. Bu yöntem, MMEB-V2'de gözetimli küçük modelleri geçebilir ve gecikme farkı sınırlı kalır.
arXiv1 dk okuma
49–60 / 121 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.