TinyAstral: Küçük Robotik Modeller İçin İskelet Aktarımı
TinyAstral, büyük robotik modellerin etrafındaki araç ve geri bildirim mantığını küçük modellere aktarır. İki aşamalı yöntem, öğretmen modelin iskeletini iyileştirip ardından küçük bir öğrenci modeline damıtır. Bu süreç, düşük hesaplama maliyetiyle yüksek performans hedefler.

Bu yazıda
Ne değişti?
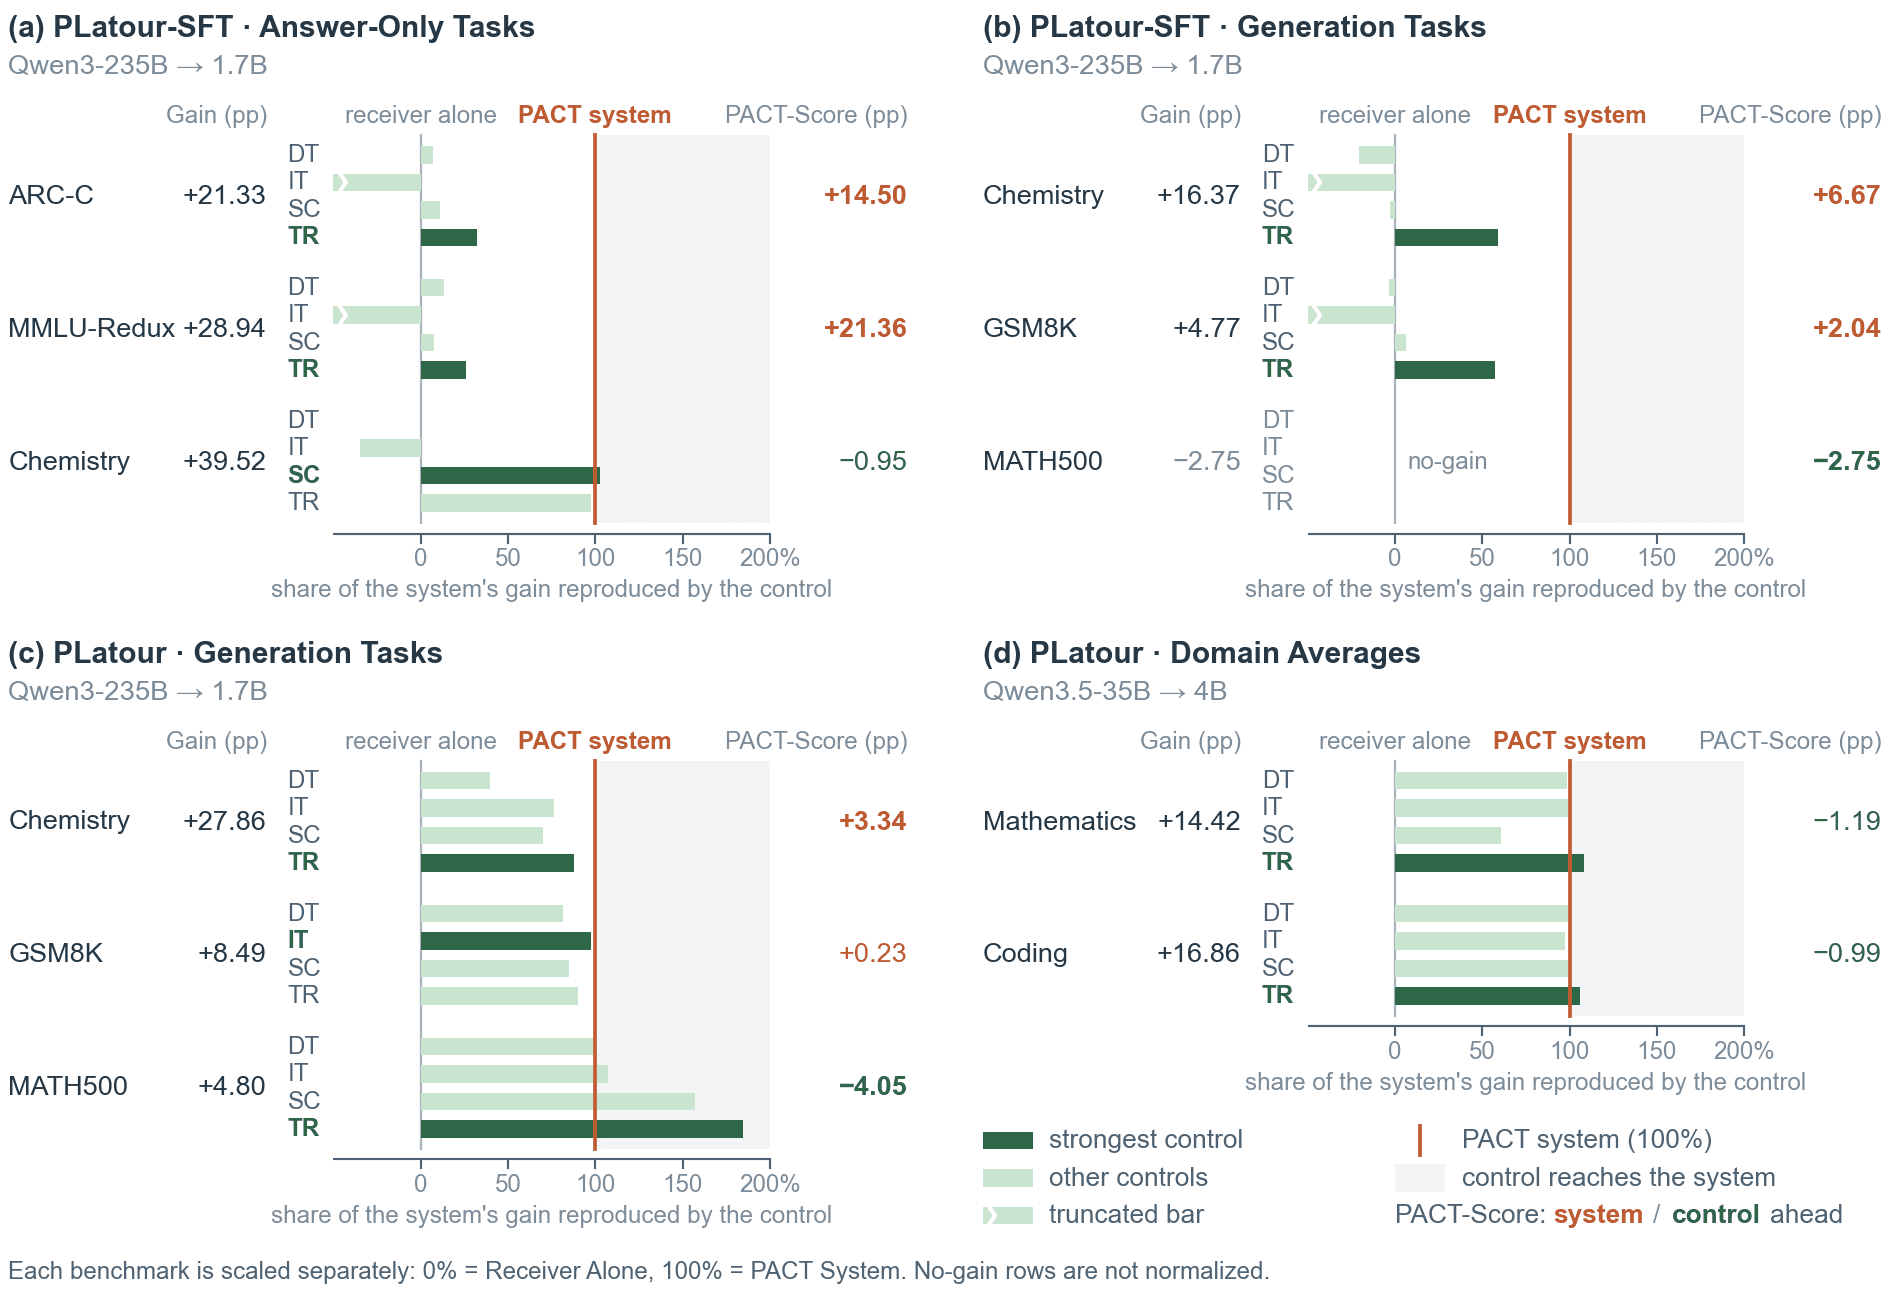
Küçük öğrenci model, aynı iskeletle 552B planlayıcıya yakın performans gösteriyor.
Öğrenci model, öğretmen modelin yaklaşık beşte biri kadar hızlandırıcı süresi kullanıyor.
Neden önemli?
Bu çalışma, büyük yapay zeka modellerinin etrafındaki araç ve geri bildirim mantığının küçük modellere aktarılabilirliğini gösteriyor. İskelet iyileştirmesi, model boyutundan bağımsız olarak performans artışı sağlıyor. Bu yaklaşım, sınırlı donanımda çalışan robotik sistemler için maliyet verimliliği sunuyor.
Geliştirici için ne anlama geliyor?
Geliştiriciler, büyük modellerin etrafındaki araç ve geri bildirim mantığını küçük modellere aktararak donanım maliyetini düşürebilir. Bu yöntem, yeniden eğitim gerektirmeden mevcut planlayıcıların performansını artırma potansiyeli taşır. Ancak sonuçlar, test edilen spesifik görev seti ve donanım koşullarıyla sınırlıdır.
Henüz neyi bilmiyoruz?
- Sonuçlar, RoboTwin ve belirli eğitim/veri setleriyle sınırlıdır.
- Genel geçerlilik, farklı görev ve donanım koşullarında test edilmemiştir.
Haberin kaynakları
Birincil kaynakTinyAstral: Transferring Self-Evolving Harnesses to Tiny Generalist Manipulation Agentsarxiv.org Araştırma keşfiHugging Face Daily PapersÖzgün sayfayı açYayın tarihleri
- blue'og yayını
- Kaynak yayını
Bu yazı, bağlantılı kaynaklar okunarak yapay zekâ ile hazırlandı. Kaynaktaki bulguların yanı sıra kullanım alanları ve açıklanmayan noktalar da yer alır. Kapak, konuyu anlatan bir illüstrasyondur. En güncel ayrıntılar için kaynakları inceleyebilirsiniz.