ITPD, çok değişkenli zaman serilerinde nedensel yapı öğrenme sorununu yerel ebeveyn keşfiyle çözen sesli ve tam bir kısıt tabanlı yöntemdir. Zamanlı yapısal öncelikleri ve grafik bölme tekniklerini kullanarak hesaplama karmaşıklığını azaltır. 2000 düğümlü grafiklerde ITPD, karşılaştırılan yöntemlere göre önemli ölçüde daha hızlı sonuçlar üretmiştir.
PAD, otonom sürüşte veri değerlendirmesini hedef politikaya göre şekillendiren yeni bir çerçevedir. Sahne düzeyi kalibrasyon geri bildirimi ve projeksiyonlu politika gradyanlarını birleştirerek, her eğitim örneğinin spesifik bir planlayıcıya katkısını ölçer. Bu yöntem, veri büyüklüğünün performansla orantılı olmadığını gösteren mevcut boşluğu doldurmayı hedefler.
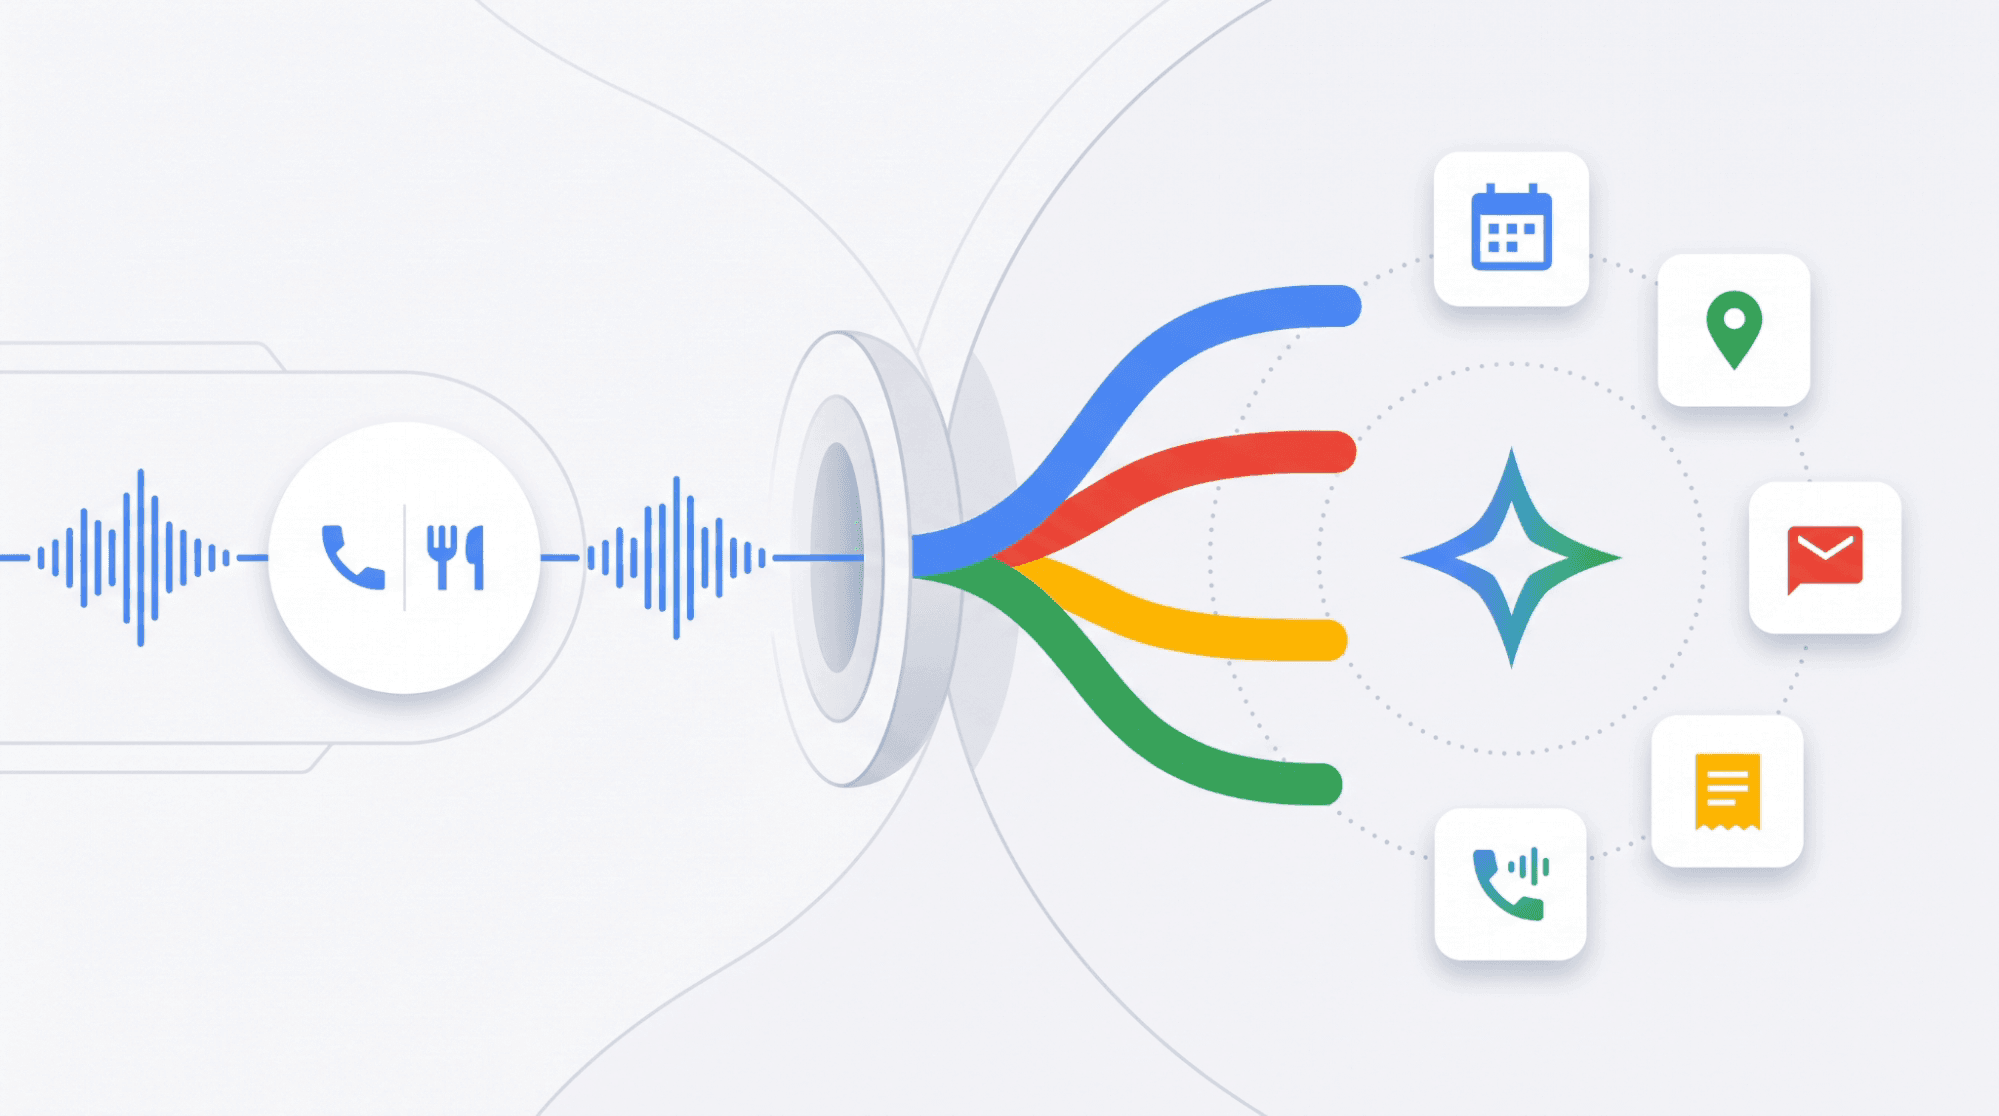
Google, 2018'den bu yana evrilen Duplex teknolojisini Gemini App içindeki Tasks özelliğine entegre etti. Bu sistem, restoran rezervasyonu gibi gerçek dünya görevlerini otonom olarak tamamlamak için Gemini 4 modellerini kullanıyor. Mimari, kapalı alan modellerinden birleşik bir Gemini yığınına geçiş yaparak düşük gecikmeli ve bağlamsal sesli etkileşimler sağlıyor.
Optik sinir ağları, enerji verimliliği vaat etse de her cihazın donanımla eğitilmesi gerekir. Bu çalışma, kod ajanlarının ölçümlerden öğrenerek optik ağları eğittiği 'optics as code' yöntemini tanıtıyor. Yaklaşım, gradyan veya kalibrasyon gerektirmeden sınıflandırma ve görüntü kodlamada güçlü sonuçlar alıyor.
SpecWM, akışkan dünya modellerinde doğrulamayı ince ayara dönüştüren eğitim gerektirmeyen bir çıkarım çerçevesidir. Hedef modelin gizli alan hız alanını kullanarak taslakları doğrularken, reddedilen taslaklar için pahalı yeniden üretimi gerektirmeyen bir düzeltme mekanizması sunar. Bu yaklaşım, görsel kaliteyi artırırken çıkarım hızını da korur.
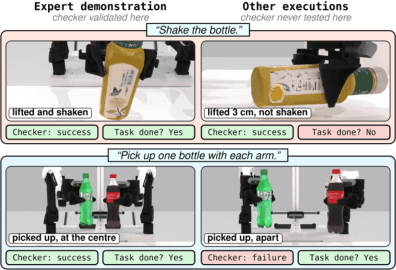
Simülasyon tabanlı manipülasyon benchmark'larındaki elle yazılmış başarı kontrolcülerinin hatalarını denetleyen SimAudit hattı tanıtıldı. Araştırma, RoboTwin 2.0, RoboCasa365 ve RoboDojo'da 49 görevde 61 farklı hata tespit etti. Bu hatalar, eksik çalışmaları kabul eden sahte başarılar ve geçerli çalışmaları reddeden sessiz başarısızlıklar olarak sınıflandırıldı. Çalışma, benchmark değerlendirmelerinde daha sıkı protokollerin gerekliliğini vurguluyor.
Accord, tek bir kamera ve IMU kullanarak çevrim içi metrik haritalama yapan yeni bir sistemdir. Görsel-ataletsel odometri ile derinlik modellerini birleştirerek ölçek tutarlılığını sağlar. Beş farklı donanım kurulumunda 5 cm hassasiyette üstün performans gösterir ve açık kaynak olarak paylaşılmıştır.
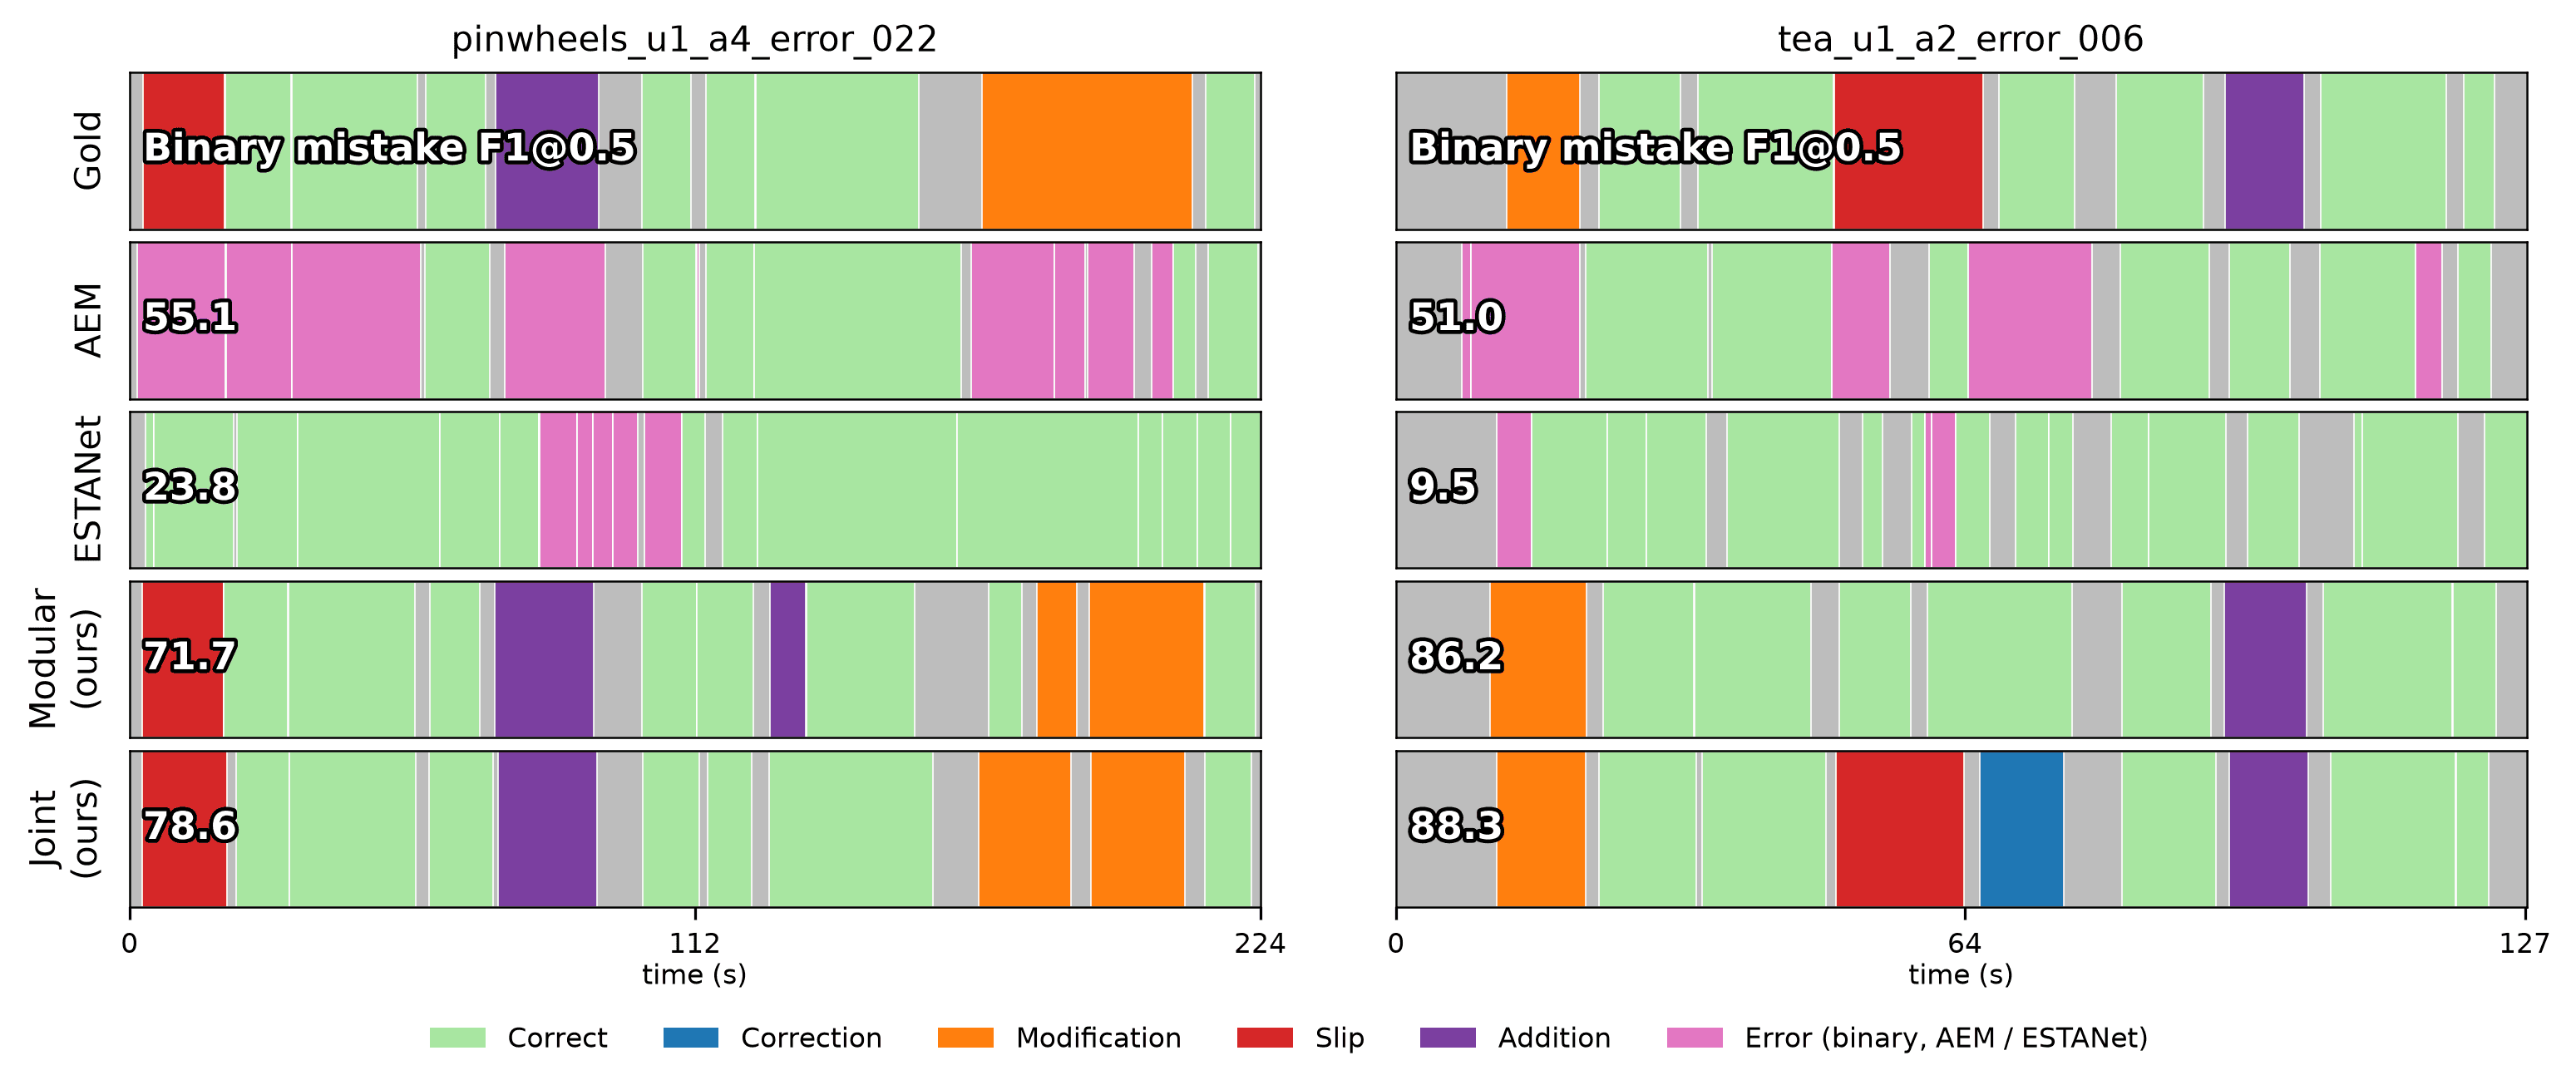
Bu çalışma, egosentrik videolarda görev talimatlarına dayalı online hata tespiti için modüler ve ortak modelleri karşılaştırır. Ortak model, özellikle kayma hatalarında daha yüksek doğruluk sağlayarak gerçek zamanlı müdahale imkânı sunar.
Direct3D-V3, 3D nesne üretiminde yaygın olan gizli uzay (latent) yaklaşımlarını reddederek doğrudan voxel alanındaki difüzyon dönüşümlerini kullanır. VAE sıkıştırma adımını atlayarak ham SDF ızgaralarını modelleyen bu çerçeve, geometrik güvenilirliği artırmak için örtük manifold düzenlemesi ve Marching Cubes tabanlı normal kaybı gözetimi uygular.
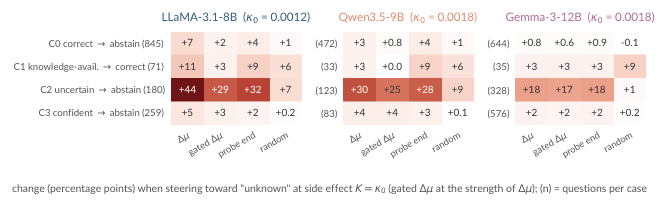
Araştırma, dil modellerinde kavram algılama (probing) ve yönlendirme (steering) için kullanılan gizli durum vektörlerinin aynı yönleri tercih etmediğini ortaya koyar. Üç farklı aileden talimat ayarlı modelde yapılan testlerde, en iyi algılama vektörü ile en iyi yönlendirme vektörü arasında tutarlı bir ayrım gözlemlenmiştir. Bu bulgu, modeller arası aktarım ve uygulama senaryoları için önemli tasarım kısıtları getirmektedir.
Bu çalışma, yazılım güvenlik açıklarını bulma ve yama uygulama süreçlerinde büyük dil modellerinin (LLM) evrimini değerlendiren bir çerçeve sunar. Araştırmacılar, otonomi seviyelerini sürüş otomasyonu ölçeğine benzeterek bu yetenekleri standartlaştırır. 2026 verileri, açıklanan kritik hataların sayısında ve on yıldır var olan bug'ların tespitinde artış gösterirken, raporlamadan düzeltmeye geçen sürelerde belirgin bir değişim gözlenmemiştir.
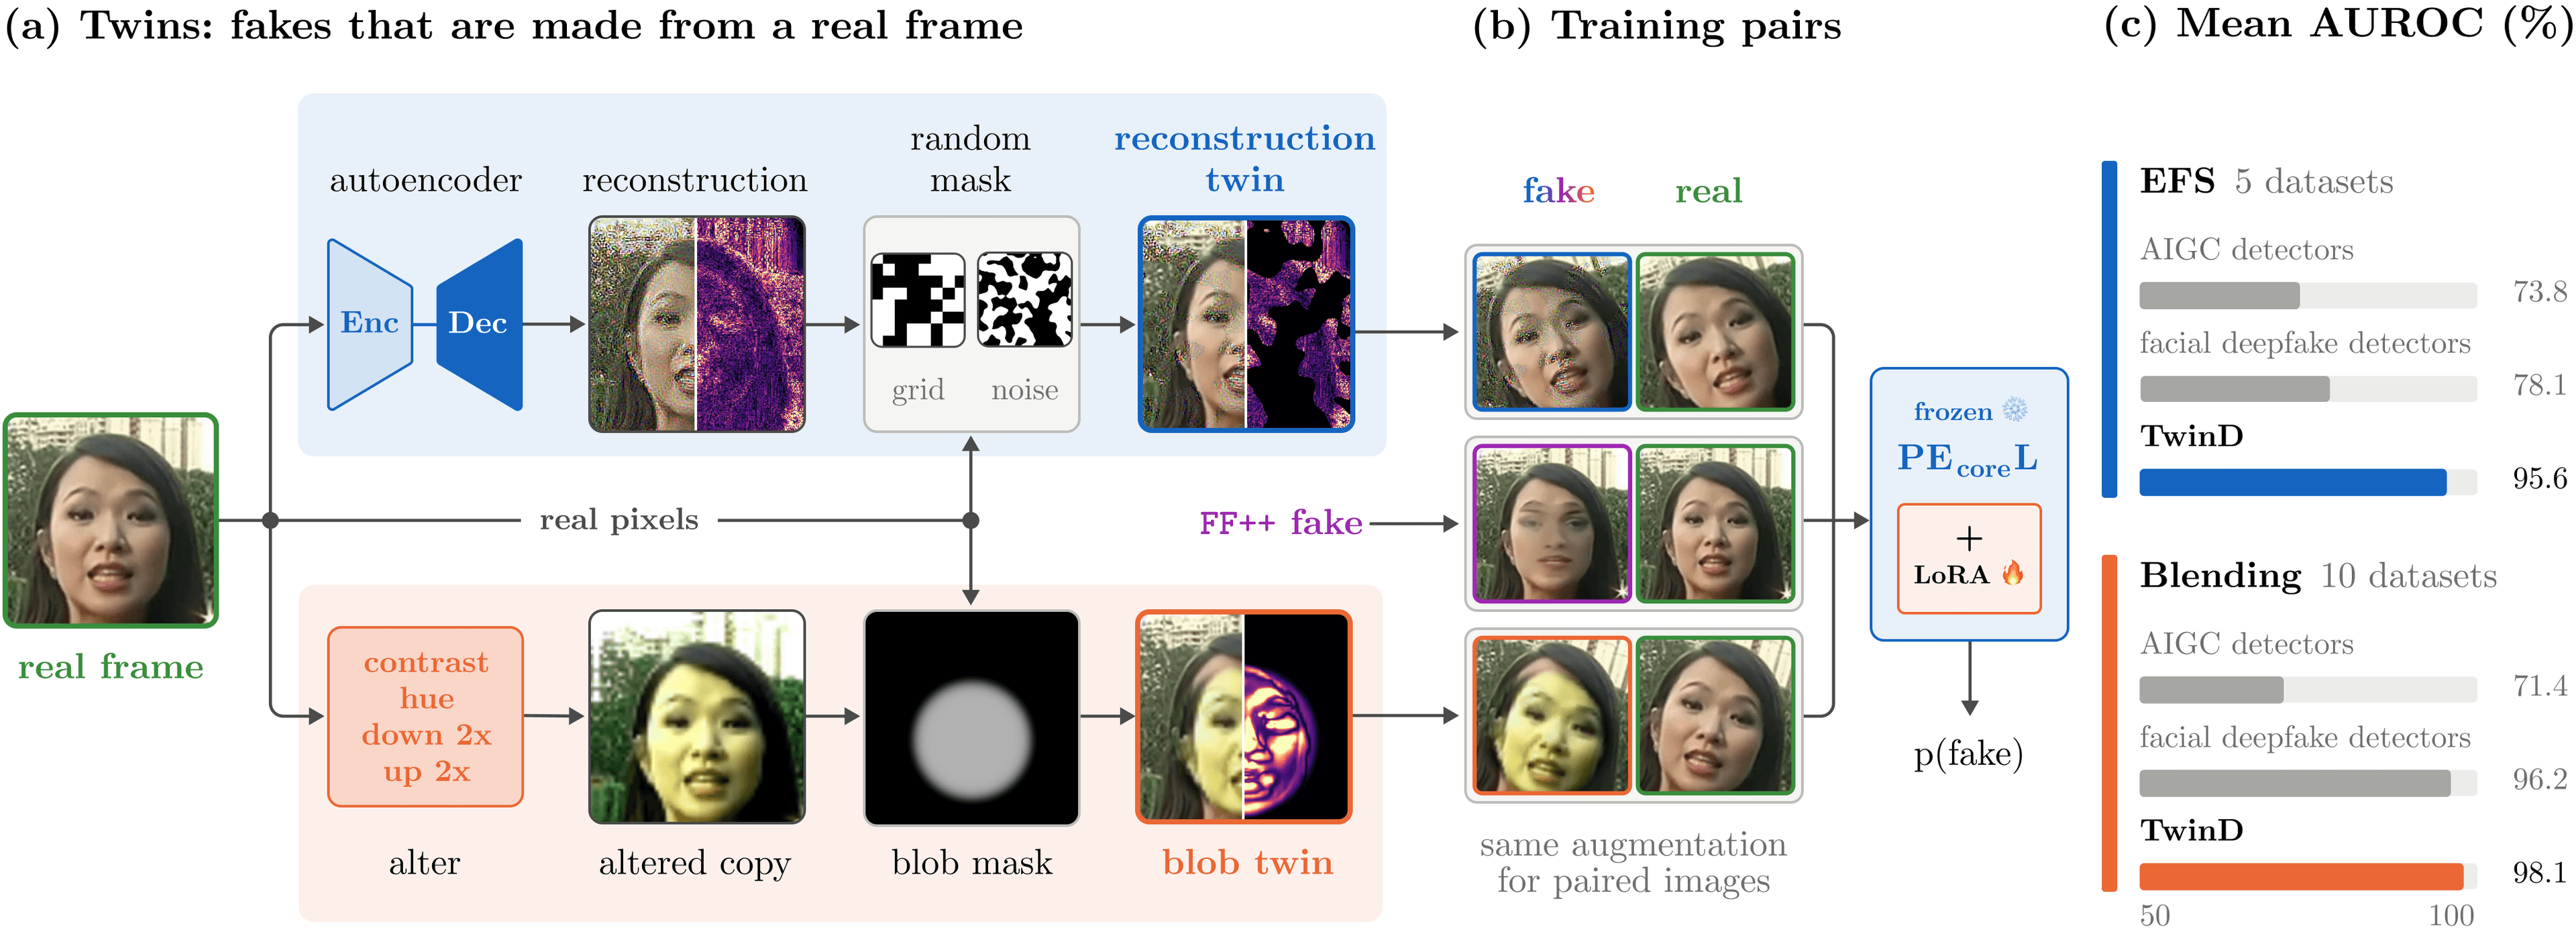
TwinD, yüz derin sahteciliğinde karışım izlerinin kalmadığı tam yüz sentezlerini tespit etmek için tasarlanmış yeni bir yöntemdir. Yöntem, gerçek karelerden otomatik kodlayıcıyla yeniden oluşturulan ve karıştırılan ikiz verilerle eğitim alır. 19 veri setlik benchmark'ta önceki en iyi algılayıcıyı 8.9 puan geride bırakarak 96.3% ortalama AUROC elde eder.
arXiv1 dk okuma
1–12 / 166 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.