UniWALM: Robot kontrolünde dil, video ve eylemi tek modelde birleştiriyor
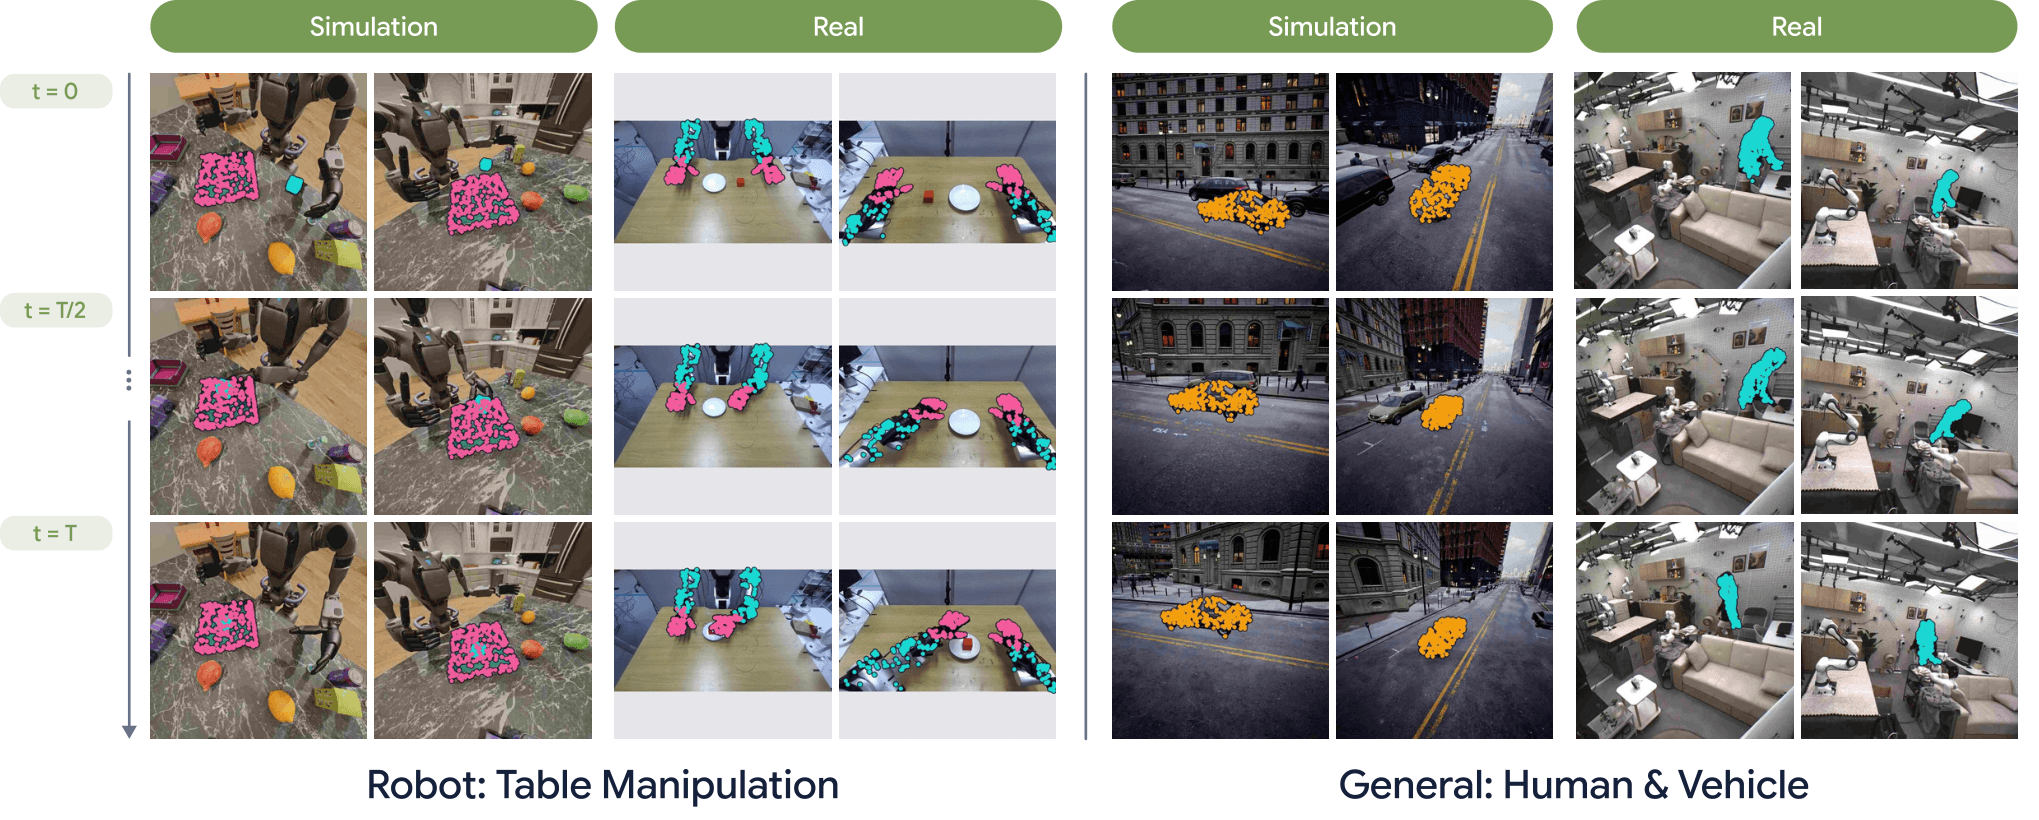
UniWALM, video, eylem ve dili tek bir paylaşımlı temsilde birleştiren yeni bir robot kontrol modelidir. Ayrı planlayıcılar yerine dil üretimini hafıza döngüsüne entegre eder. FMC yöntemiyle eylem güvenilirliğini artırır ve RMBench'te 34.5% başarıya ulaşır.

Bu yazıda
Ne değişti?
UniWALM, video, eylem ve dili tek bir karışım-dönüşüm iskeleti içinde eşzamanlı olarak işleyerek ayrı planlama aşaması gerektirmez.
Flow Matching with Correction (FMC) yöntemi, bozulmuş eylem yörüngelerinden kurtulmayı öğretir ve çıkarım sırasında ek maliyet oluşturmaz.
Neden önemli?
Mevcut yaklaşımlar genellikle dil ve görü modellerini video-eylem iskeletine ayrı aşamalar olarak ekler. UniWALM bu modülleri tek bir iskelet içinde birleştirir. Bu, dilin hafıza olarak kullanılmasını sağlayarak manipülasyon görevlerinde tutarlılık kazandırır.
Geliştirici için ne anlama geliyor?
Geliştiriciler, ayrı planlayıcı veya hafıza bankası kurmadan dil üretimini eylem döngüsüne entegre edebilir. FMC yöntemi, çıkarım sırasında ek maliyet olmadan aksiyom akışının güvenilirliğini artırır. Bu mimari, çok modlu robot kontrolünde modüller arası gecikmeyi azaltabilir.
Henüz neyi bilmiyoruz?
- Çalışma henüz ön baskı aşamasındadır ve bağımsız dış kurumlar tarafından tekrarlanabilirlik testi yapılmamıştır.
- Performans değerleri MolmoSpaces ve RMBench gibi spesifik simülasyon ortamlarına dayanır; gerçek dünya genellenebilirliği sınırlıdır.
Haberin kaynakları
Birincil kaynakUniWALM: Unified World Action Language Model for Embodied Robot Controlarxiv.orgYayın tarihleri
- blue'og yayını
- Kaynak yayını
Bu yazı, bağlantılı kaynaklar okunarak yapay zekâ ile hazırlandı. Kaynaktaki bulguların yanı sıra kullanım alanları ve açıklanmayan noktalar da yer alır. Kapak, konuyu anlatan bir illüstrasyondur. En güncel ayrıntılar için kaynakları inceleyebilirsiniz.