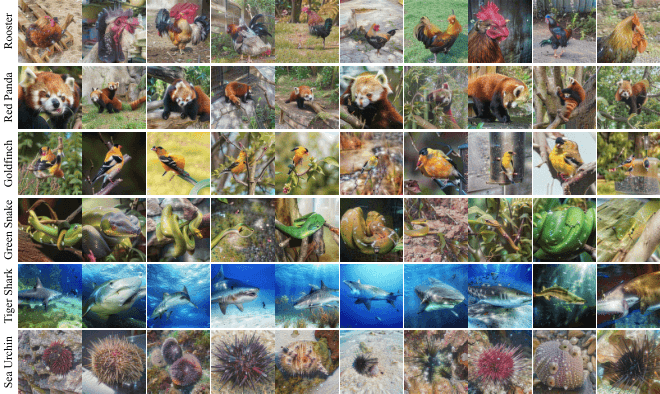
Bu çalışma, büyük gerçek veri setlerinin küçük sentetik örneklerle değiştirilmesini amaçlayan veri seti damıtma sorununa yeni bir yaklaşım sunuyor. Önerilen yöntem, sınıflandırma hedefi yerine özellik çıkarıcının gizli uzayında verilerin gerçek dağılıma doğru kaymasını sağlıyor. Bu sayede sentetik veriler, gerçek dağılımı mevcut yöntemlere göre daha iyi temsil ediyor.
SALA, görsel görünüm yerine semantik uyum odaklı gizli eylem modeli geliştirerek insan videolarından robot politikası eğitimi verimliliğini artırır. Eşleştirilmiş veri gerektirmeyen dil tabanlı hizalama, insan ve robot eylemleri arasında ortak bir gizli uzay oluşturur. Bu yaklaşım, robot eylem tahmin hatasını azaltır ve gerçek dünya görev başarı oranlarını iyileştirir.
OutfitterBench, LLM ajanlarının 200 gün boyunca 46 ürünlük bir kiralama işini yönetmesini test eder. Sabit sermaye sınırı altında ajanlar, belirsiz talep ve rezervasyonlar arasında kaynak tahsisi yapar. Yedi sınır LLM'den çoğu, basit kural tabanlı bir çizgiyi geçemedi; yalnızca lider ajan tutarlı üstünlük sağladı.
Bu makale, ön eğitim verisi kürasyonunun, modelin mevcut bilgisine göre değişen değerini vurgular. Veri atıfının, tekrarlanabilir kürasyon kriterleri üreterek ön eğitimi yönlendirmesi gerektiğini savunur. Bu kriterler, daha ucuz seçicilerle eşit maliyette test edilebilir.
Bu çalışma, nedensel öncü veri uyumlu ağlarda (PFN) gerçek ve karşı-faktüel dünyaların ortak öğrenilmesini önerir. Mevcut yaklaşımların tek dünya kısıtlamasını aşarak iki dünya arasındaki bağımlılığı korur. En iyi taşıma yöntemiyle ortalama tedavi etkisi yoğunluğunu yaklaşık olarak hesaplar ve belirsizlik ölçümünü iyileştirir.
Alloy, robot öğrenme için tasarlanmış açık kaynaklı bir fizik motorudur. Katı cisimler, kumaş, kablo, sıvı ve granüler malzemeleri tek bir sahne içinde birleştirir. Motor, her nesneye uygun çözücü atar ve bunları her kontrol adımında eşler. GPU veya CPU üzerinde paralel dünyalarda çalışır ve fizik hatalarını politika hatalarından ayırt etmeye yardımcı olur.
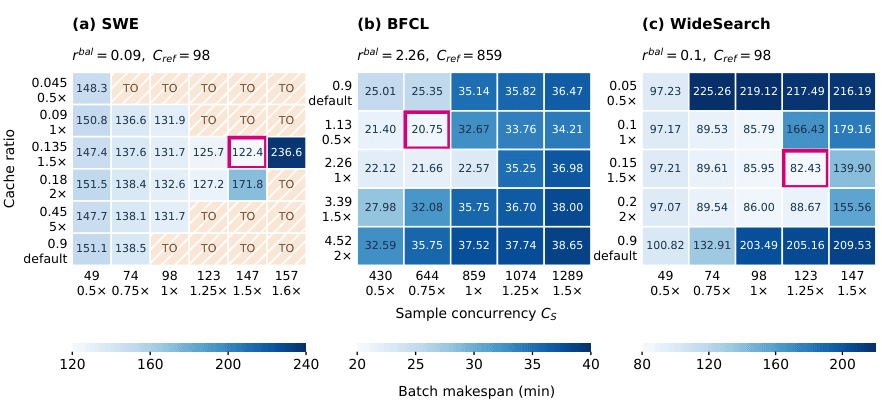
Bu çalışma, LLM ajan iş yüklerinde toplu işlem süresini azaltmak için çıkarım ve çevre koordinasyonunu birleştirir. Hibrit modellerde kaynak ataması ve CAAS sıralaması, 10.4% ile 65.0% arasında süre tasarrufu sağlar.
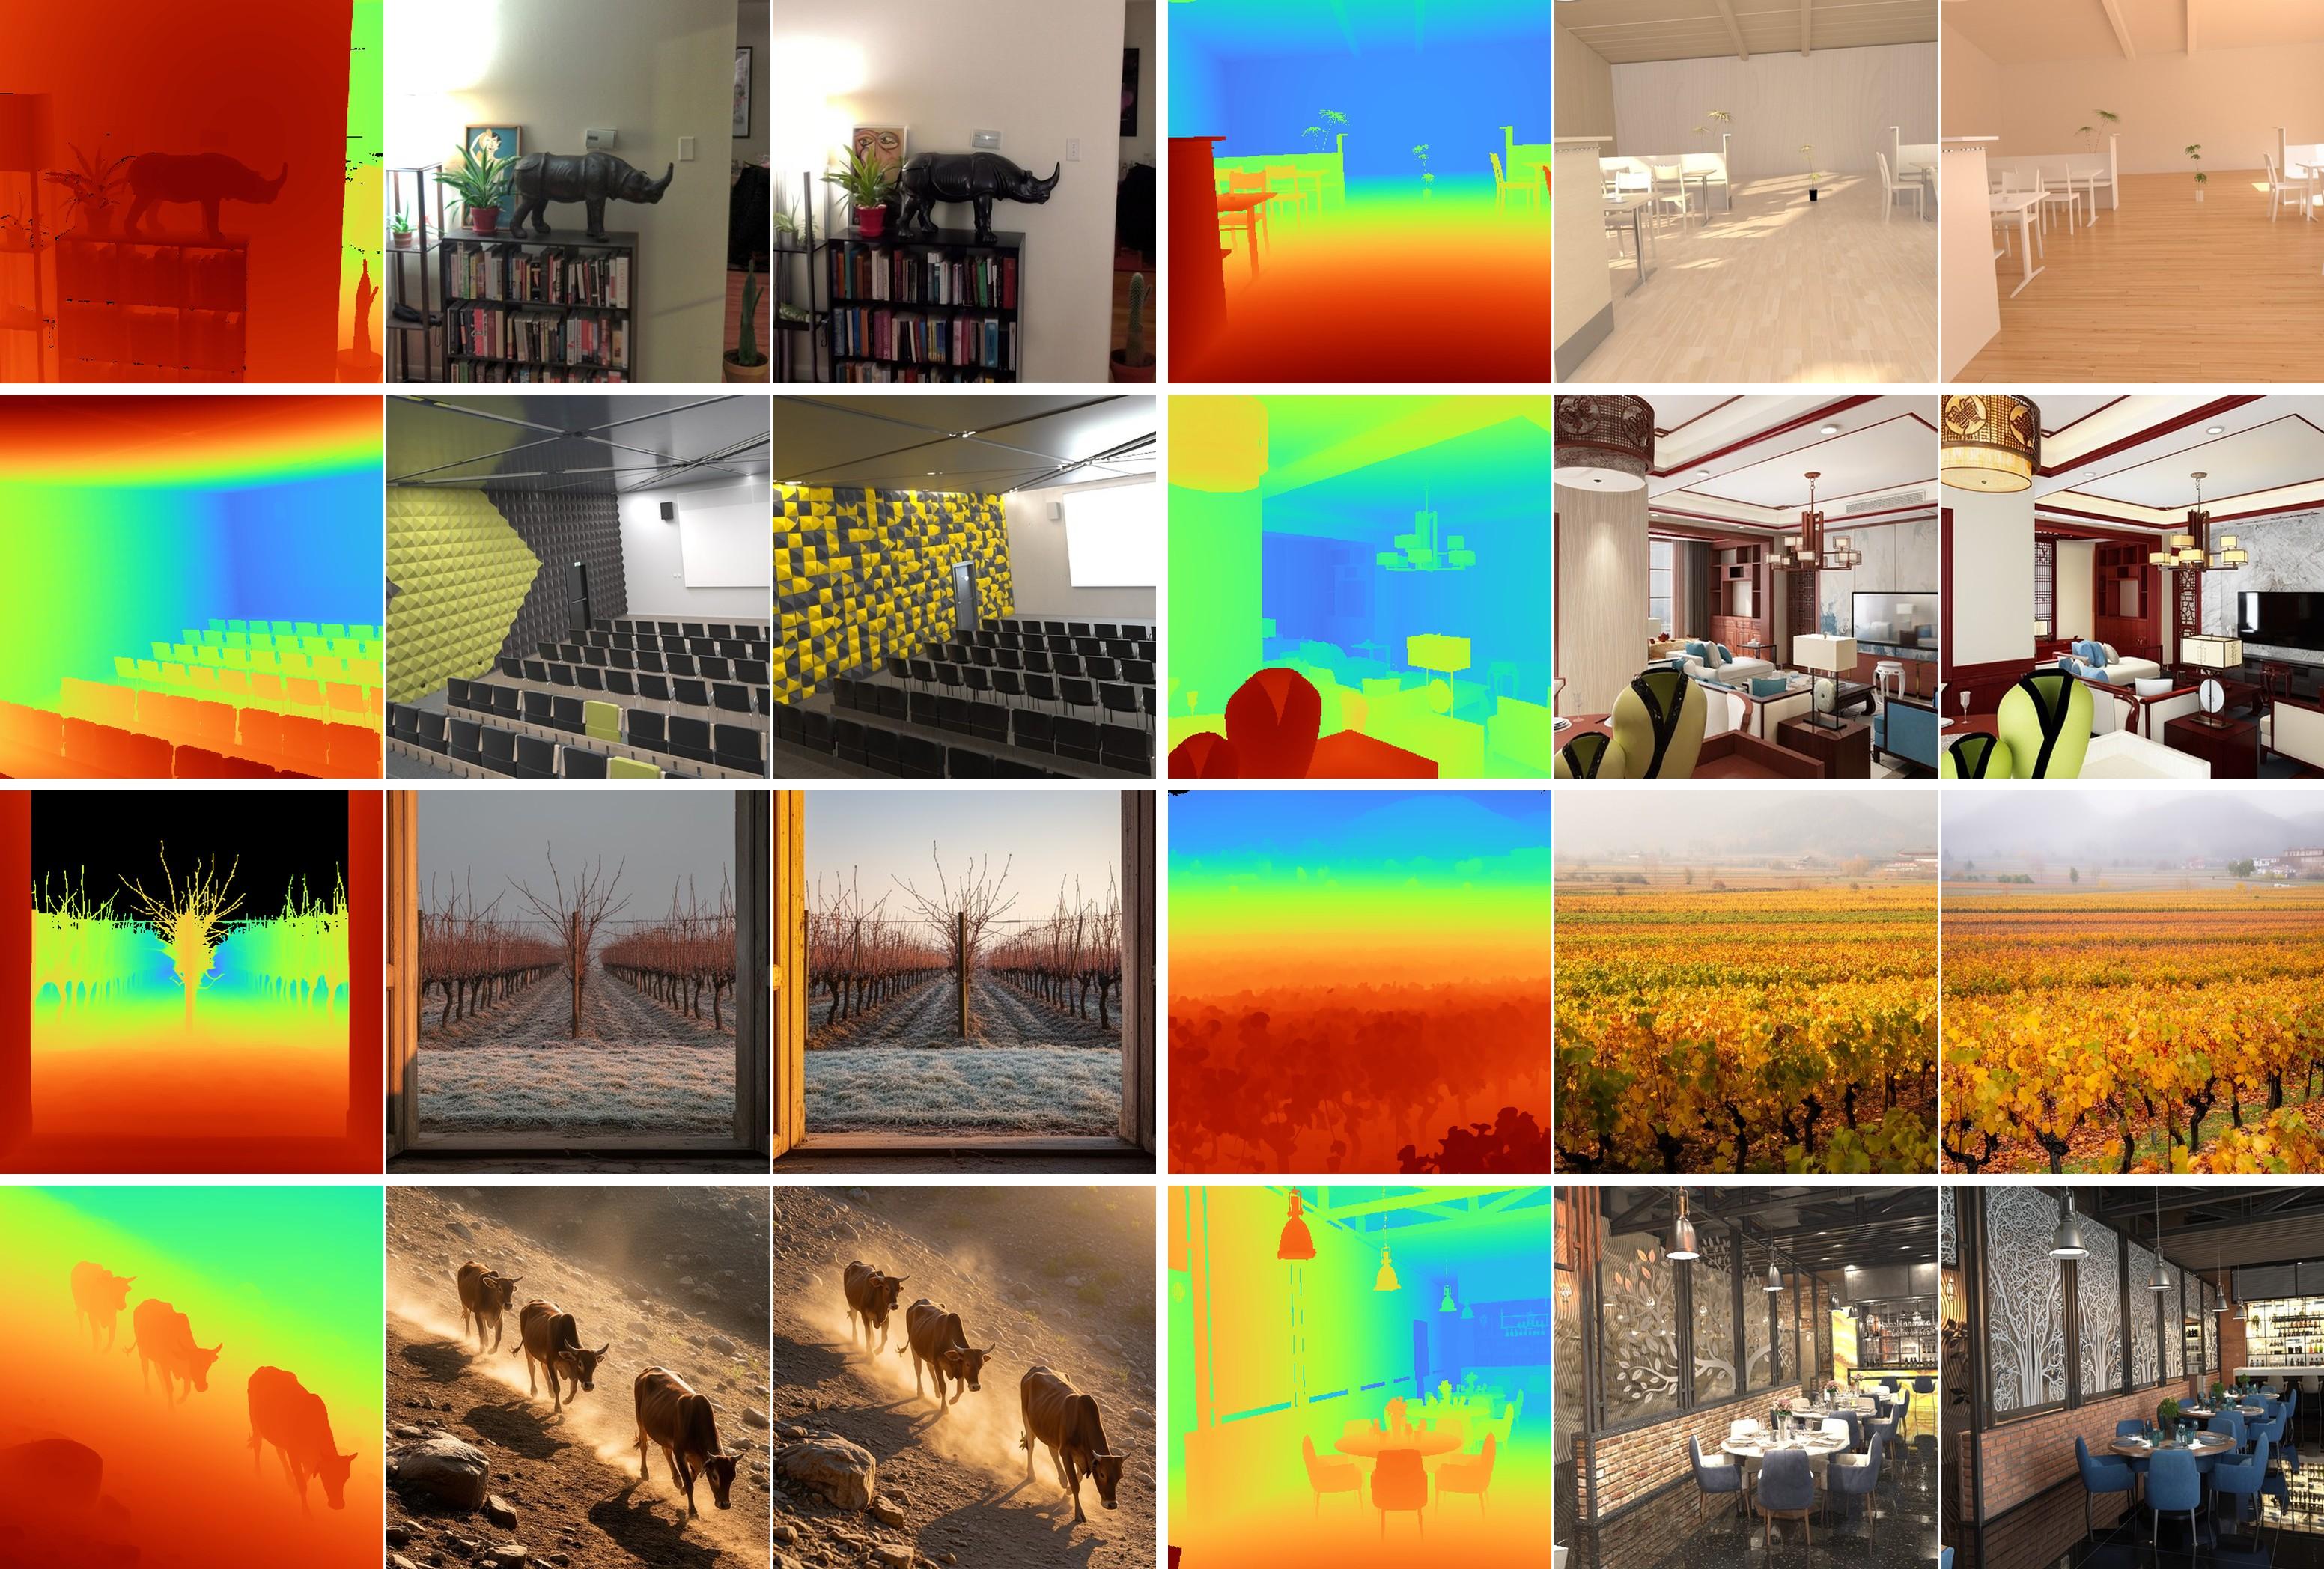
Iris-Z, bilgisayar vision ve 3D anlama alanlarında 'acı ders' ilkesini uygulayarak, görev bazlı tasarımlar yerine ölçeklenebilir genel mimarileri savunur. Tek bir üretken model, görüntü ve derinliği birlikte işleyerek uzmanlaşmış modelleri geride bırakmayı hedefler.
Bu çalışma, difüzyon modellerinin az adımlı öğrenci modellere damıtılmasında yaşanan çeşitlilik çöküşünün kök nedenini inceler. Araştırma, bu sorunun üretim kapasitesinin kaybından değil, aktivasyon varyansının yanlış dağılmasından kaynaklandığını gösterir. ReDiverse yöntemi, bu eksik varyans yönlerini geri kazandırarak çeşitliliği artırır.
Vercel, ajanların yazılımı kullanırken karşılaştıkları başarıyı ölçmek için uçtan uca değerlendirme (eval) metodolojisini açıklıyor. Ajanlar, keşiften başarıya uzanan huni içinde insanlarla aynı adımları izler. Bu makale, LLM çıktılarındaki değişkenlik nedeniyle tekil testlerin yetersiz kaldığını vurguluyor ve tekrarlanabilir, puanlanan görev setleri öneriyor.
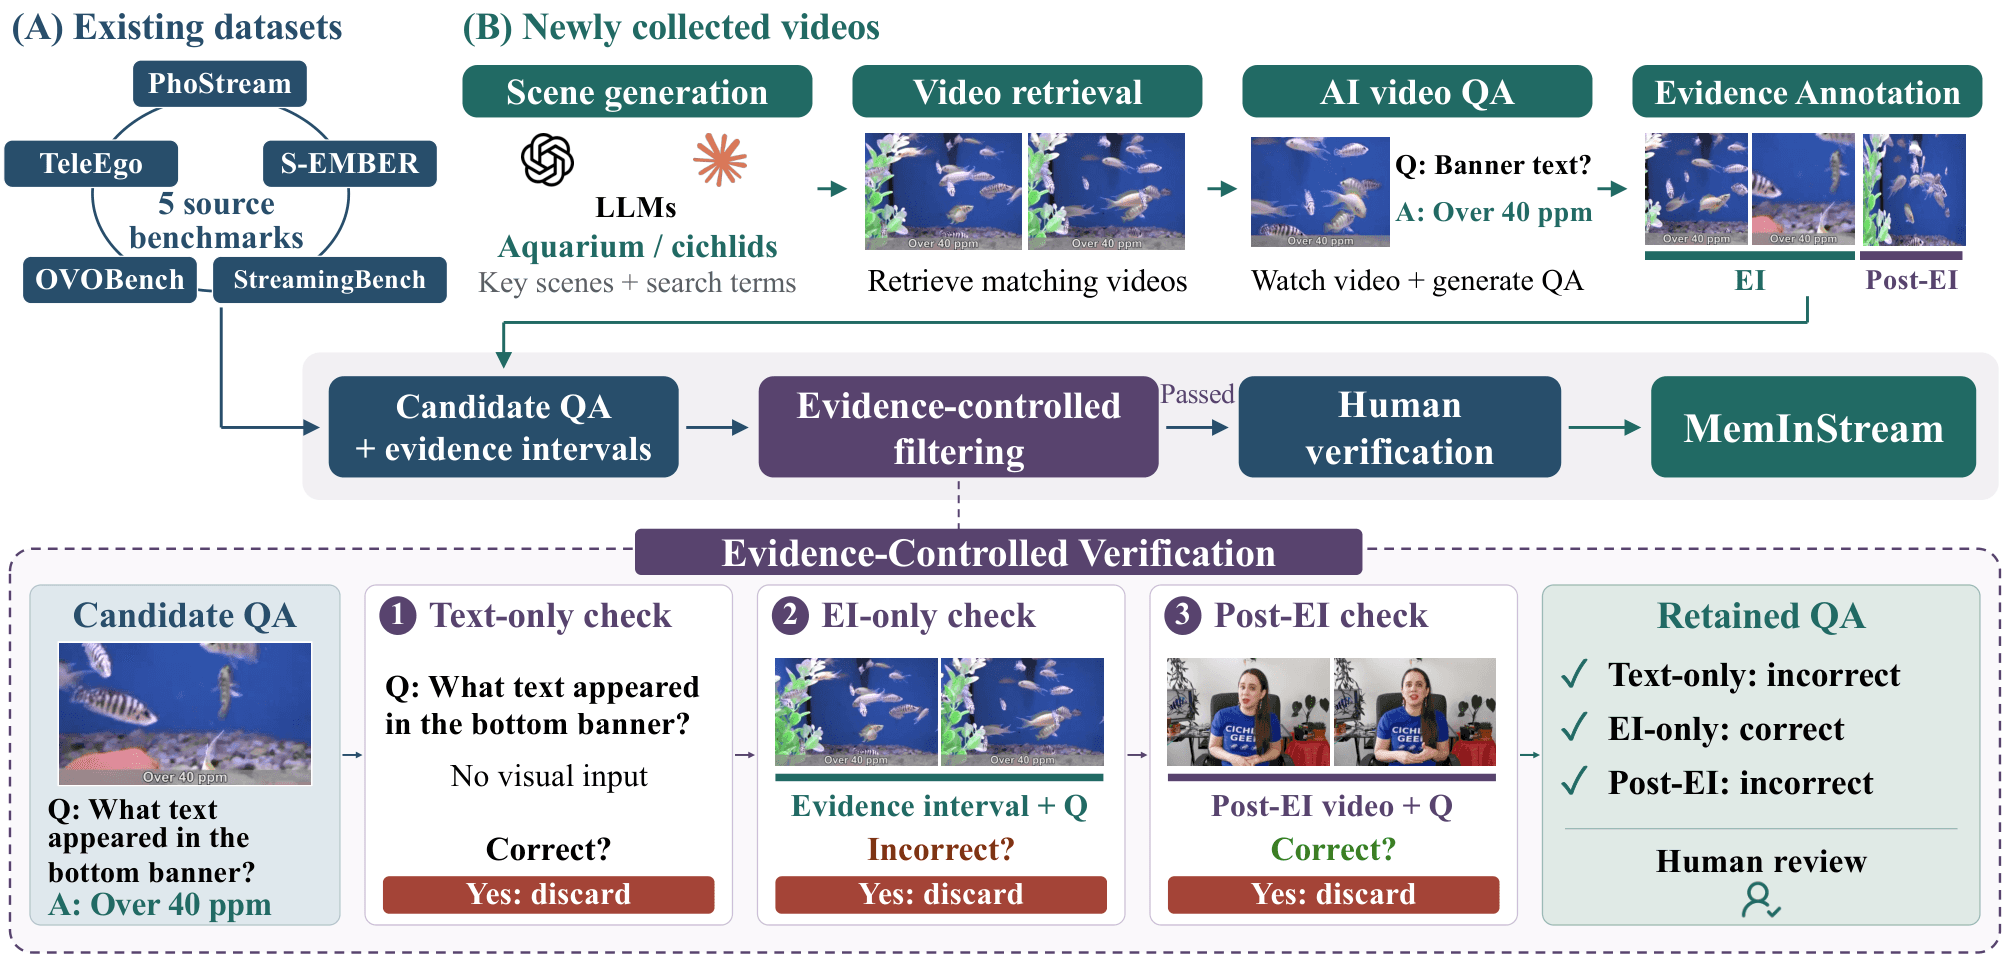
MemInStream, akışkan video anlama modellerinin hafıza yeteneklerini ölçmek için tasarlanmış yeni bir benchmark'tır. Mevcut testlerdeki belirsizlikleri gidermek için, her soruyu zamanla sınırlı kanıt aralıklarına bağlayan bir doğrulama protokolü kullanır. Bu yöntem, modelin cevabı geçmiş hafızadan mı yoksa son gözlemlerden mi aldığını ayırt etmeyi sağlar. Çalışma, epizodik geri getirme ve durum takibi gibi dört ana kategoriyi kapsar.
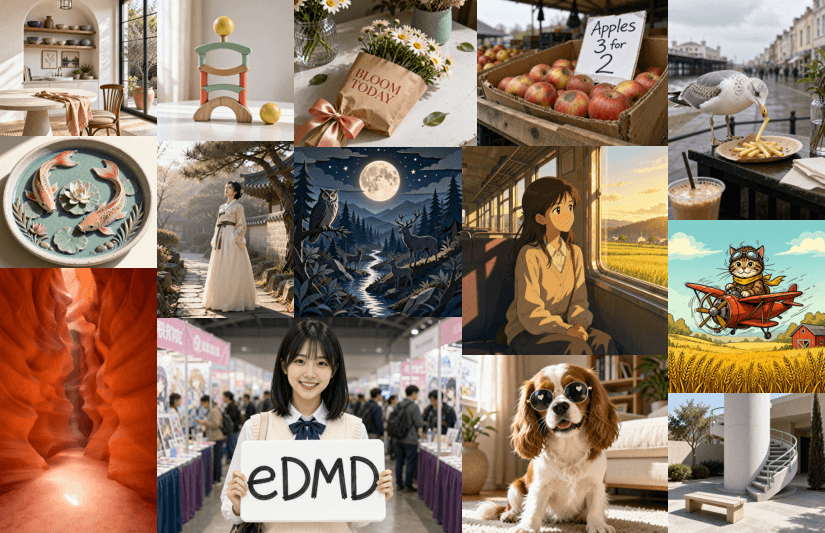
eDMD, difüzyon modellerini az adımla distile etmek için uç nokta dağıtım eşleşmesi kullanır. Mevcut yöntemlerin ara durumlarda eğitim vermesiyle oluşan sapmayı, sahte modeli yalnızca nihai çıktılarda eğiterek çözer. Teorik kanıt ve SD3-Medium gibi modellerde 4 adımlı üretimde üstünlük gösterir.
arXiv1 dk okuma
73–84 / 166 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.