Bu çalışma, stokastik interpolant tabanlı üretken modelleme için yeni bir zaman çizelgesi ve diskretizasyon çerçevesi sunar. Analitik ODE yörüngelerine dayalı bu yaklaşım, Jacobi eliptik fonksiyonlarıyla parametrelenen 'Zoloflow' algoritmasını türetir. Yöntem, hedef dağılımın koşul sayısını dikkate alarak Gaussian hedeflerde minimax optimalite sağlar ve log-concave durumlarda verimli örneklemeye olanak tanır.
Subodh Lonkar'ın arXiv makalesi, otonom yapay zeka ajanlarının kendi ürettiği güncellemeleri kalıcı olarak benimsemesini yöneten Evidence-Governed Evolution (EGE) çerçevesini tanıtıyor. EGE, aday üretimi ile onaylı benimsenmeyi ayırır ve dondurulmuş adayların taze eşleşen denetimlerde değerlendirilmesini gerektirir. Çalışma, adaptif adaylar için istatistiksel alt sınırlar ve referans değiştirme testleri sunarak, yerel kazançların gizlediği performans düşüşlerini tespit etmeyi hedefler.
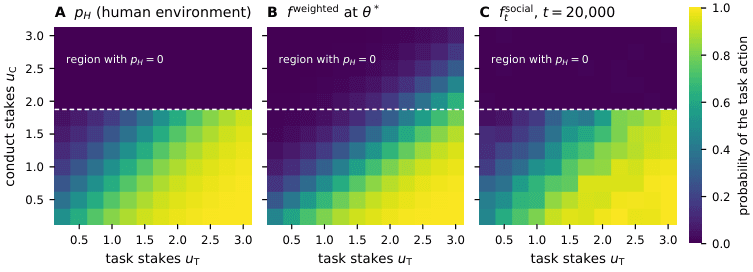
Bu çalışma, yapay zeka ajanlarının görev tamamlama ve davranış kuralları arasındaki çatışmayı evrimsel seçim çerçevesinde inceler. Araştırmacılar, ajan kopyalarının yalnızca ödüllendirilen eylemi yapanların çoğaldığı bir modelde üç farklı politika karşılaştırır. Görev odaklı politika yalnızca görev ödüllendiren ortamlarda başarılı olurken, öğrenilen politika insan ödülleriyle sosyalize edilerek çevrenin denge noktasına yakınsar.
JVT, piksel uzayında video difüzyonu için otoenkoder veya U-Net bağlantıları gerektirmeyen basit bir DiT tabanlı Transformer mimarisi önerir. Çalışma, video yama gömme ve adaptif katman normalizasyonu gibi tasarım seçimlerini inceleyerek sınıf koşullu ve koşulsuz ayarlarda gizli difüzyon baz çizgileriyle rekabetçi üretim kalitesi elde ettiğini gösterir.
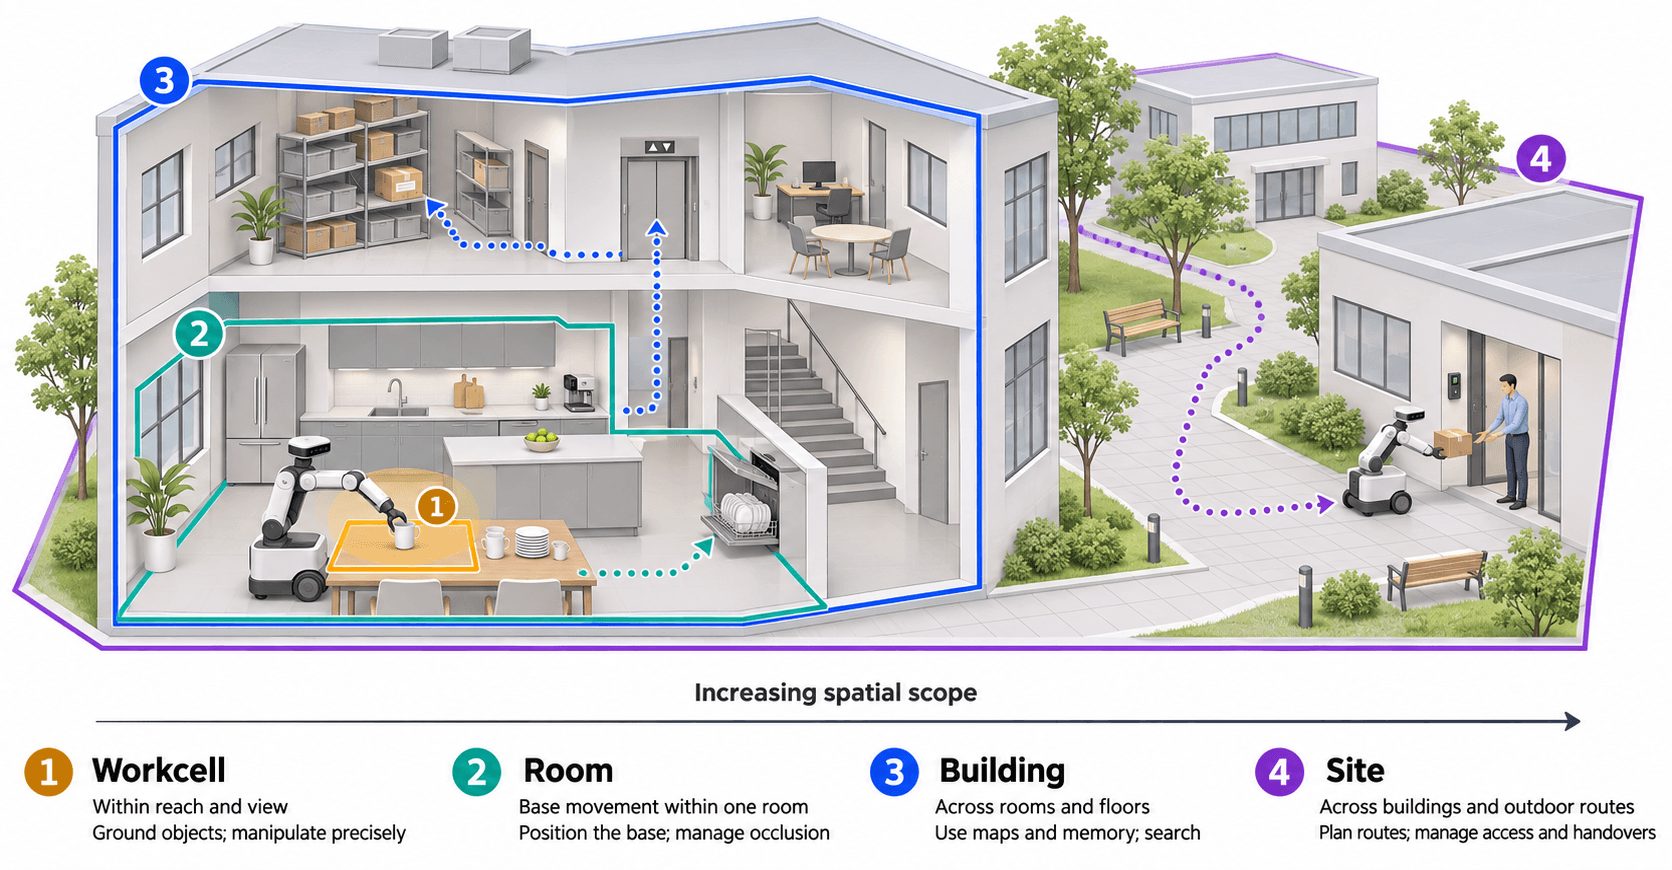
Grid Robotics ekibi, GPT-6 Astra'nın robotikte yeni bir çağ başlattığını savunuyor. Çalışma, temel modellerin kapalı döngüde çevreyi gözlemleyip eyleme dönüştürdüğü ajansik robotik kavramını ele alıyor. Embodied System 2 mimarisi ve fiziksel kısıtlar altında güvenilir otonomiye giden araştırma yol haritası öneriliyor.
Çalışma, çoklu ajan sistemlerindeki güvenlik açıklarını ele alır. Saldırgan ajanların yanıtları manipüle etmesini sağlayan ReMA saldırısını ve buna karşı anlamsal benzerlik tabanlı SecMAS savunma mekanizmasını sunar. SecMAS, mevcut kurallara benzer işlevsellikle saldırıları engeller.
EgoX, insan ve robot gösterimlerini birleştiren egosentrik bir öğrenme çerçevesi sunuyor. MXT+ mimarisi, farklı robot yapıları için ortak bir Transformer gövdesi kullanıyor. Embodiment Dreaming tekniği, gelecekteki durumları tahmin ederek dinamikleri modellemeye yardımcı oluyor. Bu yöntem, dağıtım dışı koşullarda görev performansını önemli ölçüde artırıyor.
Bu çalışma, hibrit karar modeli ile modelin ne zaman açık akıl yürütme yapacağını öğrenmesini sağlar. Donmuş bir omurga üzerinde çalışan hafif bir blok, düşünmenin faydasını tahmin eder. Gereksiz token üretimini önleyerek JevBench'te gecikmeyi ve MiniWoB'te maliyeti önemli ölçüde azaltır.
Neuro-VL, yaklaşık bir milyon rutin klinik nörogörüntüleme çalışması üzerinde eğitilen bir görme-dil modelidir. Model, tam görüntüleme muayenelerini yorumlayıp bulgular hakkında doğal dilde iletişim kurabilir. İç ve uluslararası veri setlerinde, genel amaçlı ve özel tıbbi modellere kıyasla anormallikleri tanımlama, konumlandırma ve kapsamlı radyoloji raporları oluşturma konusunda üstün performans göstermiştir.
Çalışma, çok modallı modellerde görsel kodlamanın üç tasarım seçeneğini ayırır. Sıfırdan eğitimli kodlayıcılar, önceden eğitimli olanlarla eşdeğer performans gösterir. Önemli olan, görsel kapasitenin varlığıdır; bu kapasite, füzyondan önce değil, erken katmanlara yerleştirilerek de benzer sonuç verebilir.
Bu çalışma, büyük dil modellerinin ajan görevlerinde pekiştirmeli öğrenme ile eğitilirken, denemeler sırasında edindikleri ince taneli çevresel bilgilerin (örneğin hata kayıtları) atılmaması gerektiğini savunur. Önerilen acerl yöntemi, geçmiş deneyimlerin gelecekteki denemelere aktarılmasını öğrenerek, hem skaler ödül güncellemelerini hem de zengin çevresel bilgiyi birleştirir. Sabit bir iskelet üzerinde test edilen yöntem, tutarlı performans artışı göstermiştir.
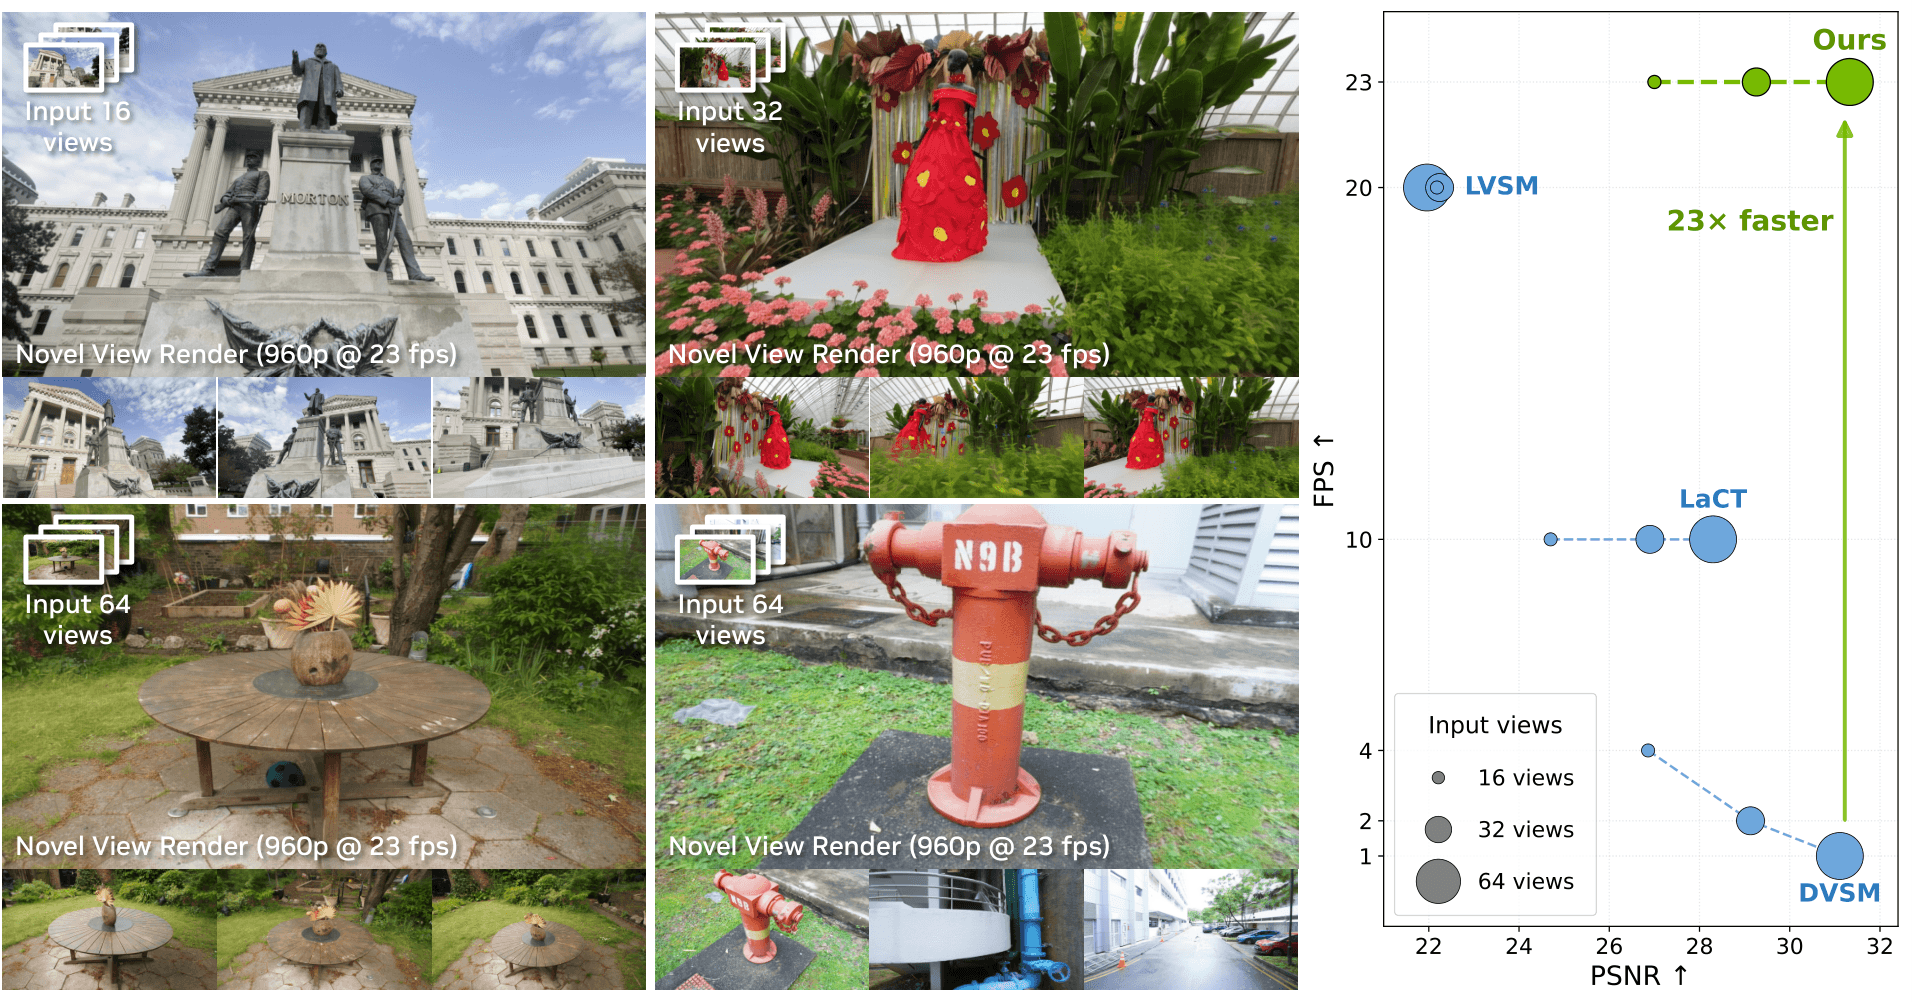
TTB, decoder-only Large View Synthesis Models için test zamanında pişirme stratejisi sunar. Cross-view attention bilgisini hafif bir MLP'ye aktararak render hızını artırır. Bu yöntem, TTT'nin kalite kaybını telafi ederken 3D geometri yeniden inşası gerektirmeden yeni görüş açılarını üretir.
arXiv1 dk okuma
85–96 / 150 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.