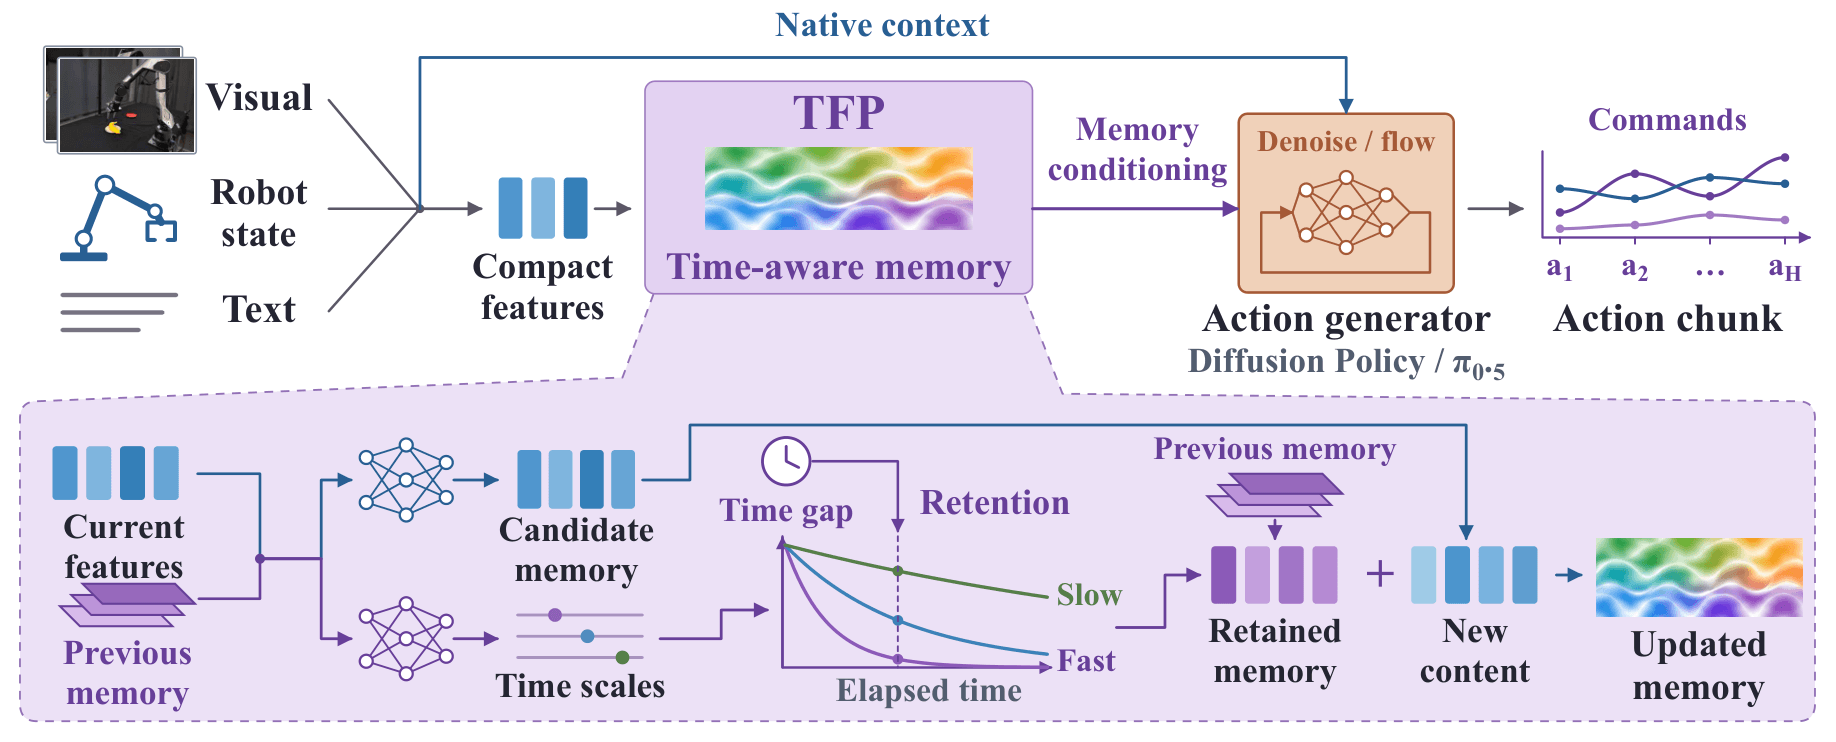
Bu çalışma, robot politika hafızalarında fiziksel zamanın eksik boyut olduğunu öne sürüyor. TFP yöntemi, hafıza dinamiklerini ölçülen zaman aralıklarına göre evriltiyor. Diffusion Policy ve π0.5 ile yapılan testlerde, zamanlama hassasiyetinin hem ölçülen aralıklara hem de saklanan geçmişe bağlı olduğu gösteriliyor. Bu yaklaşım, manipülasyon görevlerinde daha tutarlı davranışlar sağlıyor.
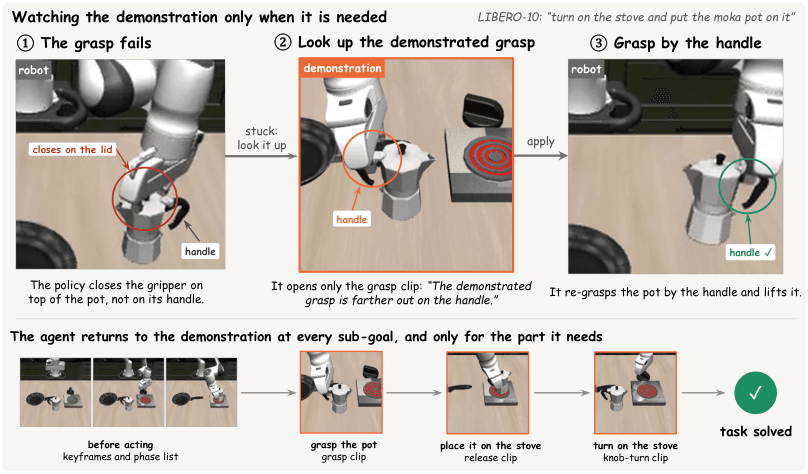
RV-ICL, dondurulmuş VLA politikalarını kullanan LLM ajanları için eğitim gerektirmeyen bir video bağlam öğrenme yöntemidir. Gösterim videolarını hiyerarşik alt olaylara ayırarak ajanın planlama ve uygulama aşamalarında yalnızca gerekli detayı yüklemesini sağlar.
arXiv / cs.AI + cs.CL1 dk okuma
1–2 / 2 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.