CUA-Master, bilgisayar kullanım ajanları için açık dünya verisi ve geri bildirim döngülerini birleştiren yeni bir çerçeve sunar. Bu sistem, eğitim videolarından tohum görevler çıkararak karmaşık ve doğrulanabilir etkileşim senaryoları üretir. Geri bildirim yönlü geri yükleme mekanizması, gerçek ortamlarda güvenilir iz toplama sürecini iyileştirir ve model performansını artırır.
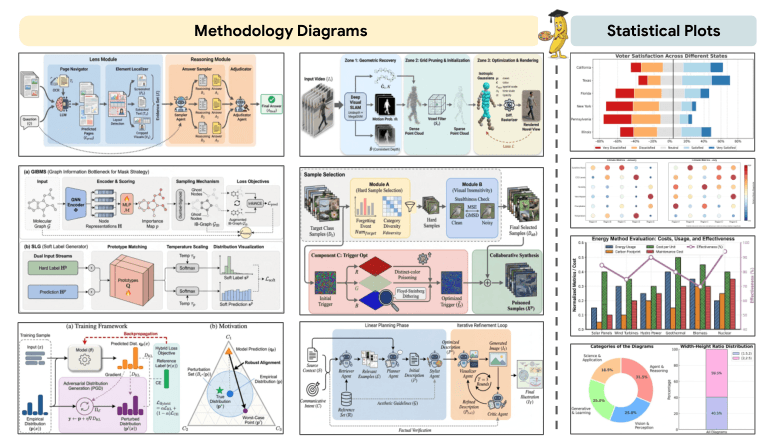
Bu çalışma, büyük dil modeli ajanlarının bilgisayar grafikleri kodu üretme ve iteratif olarak iyileştirme yeteneklerini inceleyen kapsamlı bir derlemedir. Ajan tabanlı grafik alanındaki hızlı büyüme, manuel literatür taramalarını zorlaştırdığı için birleşik bir taksonomi ve ajan tabanlı literatür sistemi önerilmektedir.
Video dünya modellerindeki tahmin hatalarının fiziksel sürpriz olarak yorumlanması yanıltıcı olabilir. Çalışma, IntPhys2 ve Kubric üzerinde, görünüm, hareket ve fiziksel imkansızlığın hata sinyallerine etkisini ayıran bir değerlendirme çerçevesi sunar. Bulgular, modellerin fiziksel bilgiyi temsil etse bile, yerleşik hata metriklerinin bu bilgiyi güvenilir şekilde ölçmediğini gösterir.
Yeni Collaborative Intelligence Benchmark, yapay zeka ajanlarının ekip arkadaşı olarak performansını ölçüyor. 240 görev ve 8 boyut içeren bu testte, en iyi model bile 82.2/100 alabildi. Araştırma, genel yetkinliğin iş birliği becerisini garanti etmediğini gösteriyor.
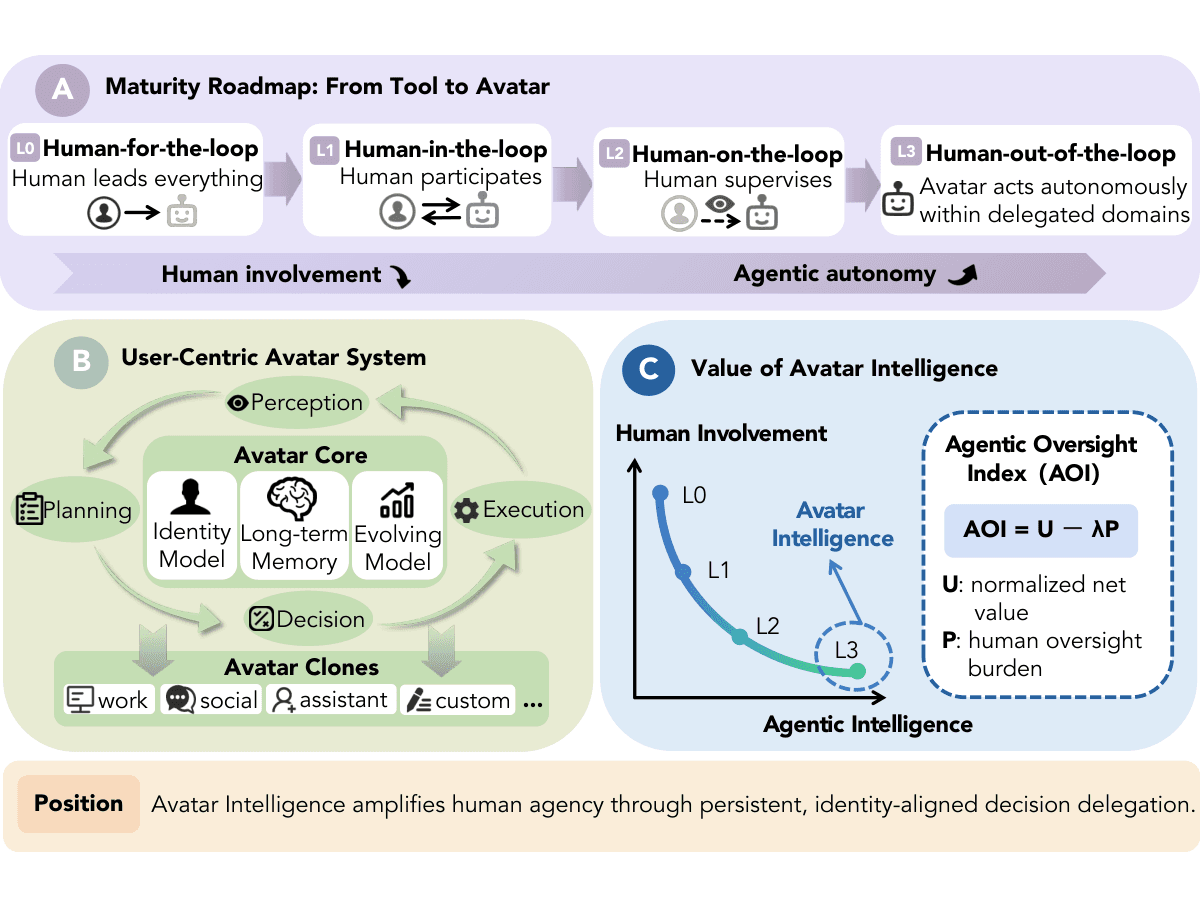
Bu çalışma, kişisel yapay zeka ajanlarının insan özerkliğini artırma potansiyelini 'Avatar Intelligence' paradigmasıyla ele alır. Kullanıcıların rutin denetim yükünü azaltıp kritik kararlarda kontrolü elinde tutmasını hedefleyen kalıcı ajanlar için olgunluk yol haritası ve AOI değerlendirme çerçevesi sunulmaktadır.
Bu makale, gömme modelleri araştırmasındaki modallere göre parçalanmayı ele alarak ortak bir yakınsama olduğunu savunur. Yazarlar, dönüşüm, hizalama ve ortak gömme olarak üç birleşme yolunu inceleyerek kapsama, karşılaştırılabilirlik ve kompozisyonellik yetkinliklerini tanımlar. Çalışma, omnimodal gömme araştırmaları için ilk kapsamlı ve kesitli çerçeveyi sunmayı hedefler.
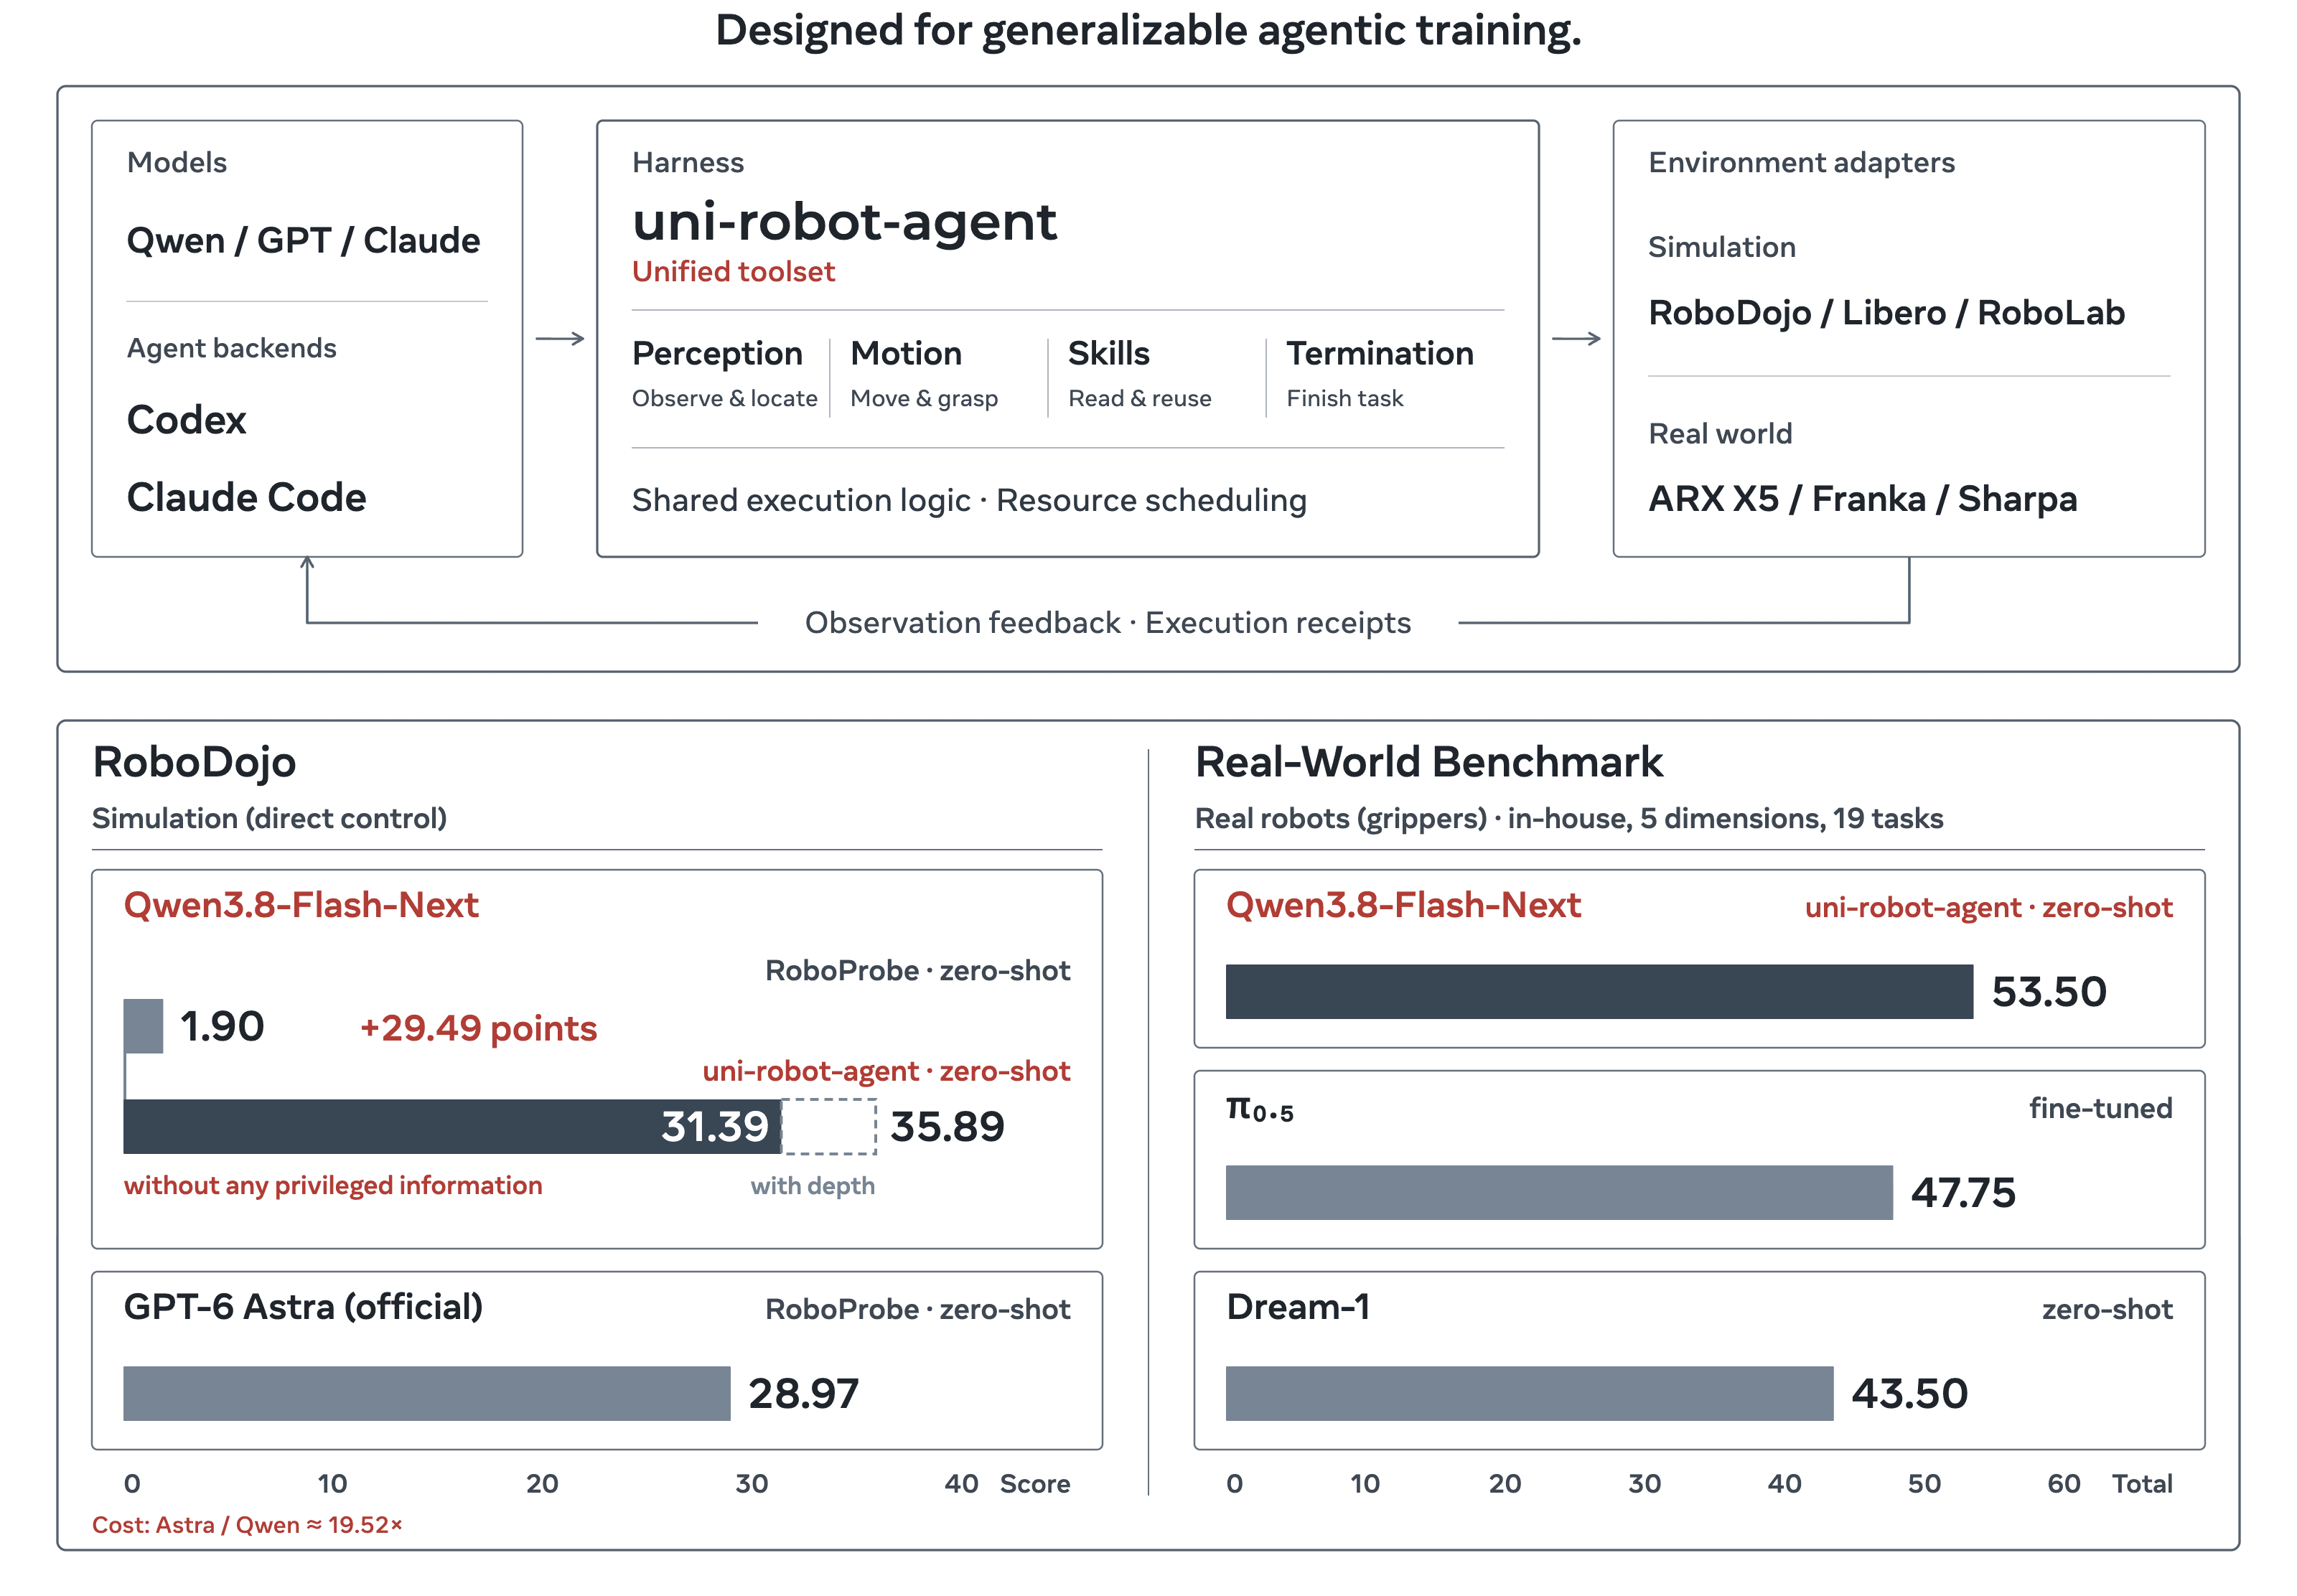
uni-robot-agent, robot kullanım ajanlarını açık ağırlıklı modellerle eğitmek için tasarlanmış birleştirilmiş bir iskelettir. Qwen3.8-Flash-Next, RoboDojo'da 31.39 puan alarak GPT-6 Astra-RoboProbe'in 28.97 puanını geçiyor ve 19 gerçek dünya görevinde rekabetçi performans gösteriyor.
TinyAstral, büyük robotik modellerin etrafındaki araç ve geri bildirim mantığını küçük modellere aktarır. İki aşamalı yöntem, öğretmen modelin iskeletini iyileştirip ardından küçük bir öğrenci modeline damıtır. Bu süreç, düşük hesaplama maliyetiyle yüksek performans hedefler.
NorthCUA, bilgisayar kullanım ajanlarını ölçekli deneyimle güçlendiren entegre bir sistemdir. Deney Çarkı, uzun etkileşimleri sürdürür, kararları kaydeder ve görev sonuçlarını kontrol ederek doğrulanmış yörüngeler üretir. Bu deneyim, aşamalı öğrenme ve pekiştirmeli öğrenme ile birleşerek GUI yetkinliğini geliştirir.
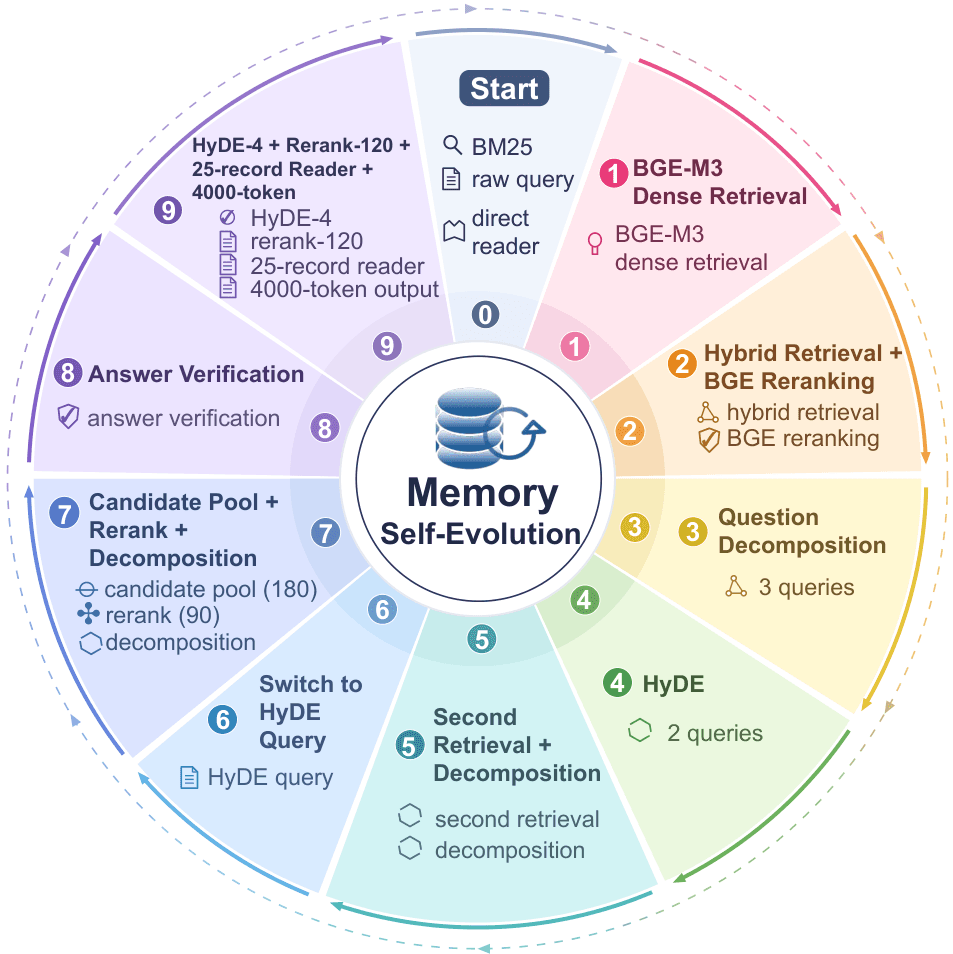
MemSteer, etiketsiz kullanıcı geçmişlerini kanıt destekli soru-cevap denetimi için dönüştürerek ajan bellek sistemlerinin optimizasyonunu kolaylaştırır. MemSteer-Opt, model parametrelerini güncellemeden bellek depolama, arama ve bağlam inşasını revize eder. ATM-Bench ve RHELM deneylerinde, resmi soru-cevap denetimine yakın performans göstererek manuel etiketleme maliyetini azaltır.
rTaste çalışması, altı sınır modelin NLP makaleleri üzerinden erken aşama araştırma yargısını test eder. Ajanlar minimum uygulanabilir deneyler önerir, sonuçları tahmin eder ve sıralar. Bağımsız denetçiler, 415 deneyden 194'ünün sağlıklı ve değerli olduğunu, ancak bunların yarısından azının tohum makaleyi aştığını belirler. Ajanların ilk tercihleri rastgele seçimden iyidir, ancak makaledeki ilk deneyi seçmekten ölçülebilir şekilde üstün değildir.
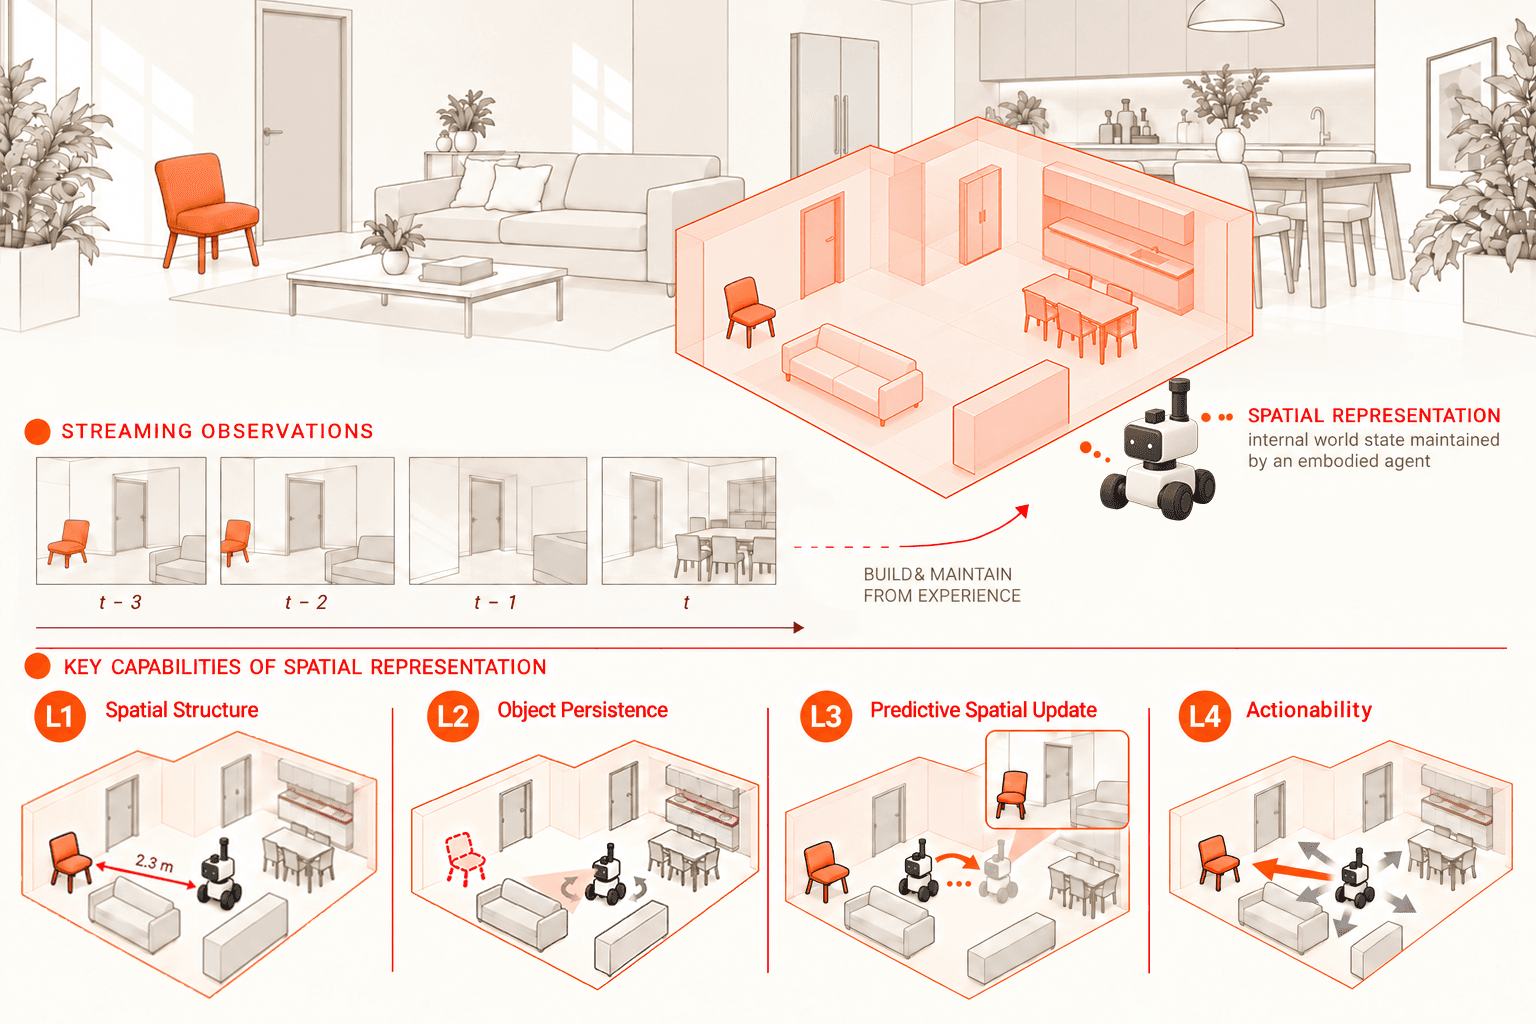
Bu çalışma, görsel temelli modellerin uzamsal durum temsillerini dondurulmuş özellik sondalarıyla inceler. Araştırma, statik iç mekanlarda egosentrik akışlar üzerinde dört düzeyde uzamsal yetkinlik test eder. Bulgular, görünür sahnenin okunması ile nesne kalıcılığı ve geleceğe yönelik tahmin arasında belirgin bir kopukluk olduğunu gösterir. Ayrıca, hedefe bağlı eylem seçiminin güvenilir bir sürekli eylem faydası sağlamadığı ortaya konur.
arXiv1 dk okuma
73–84 / 109 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.