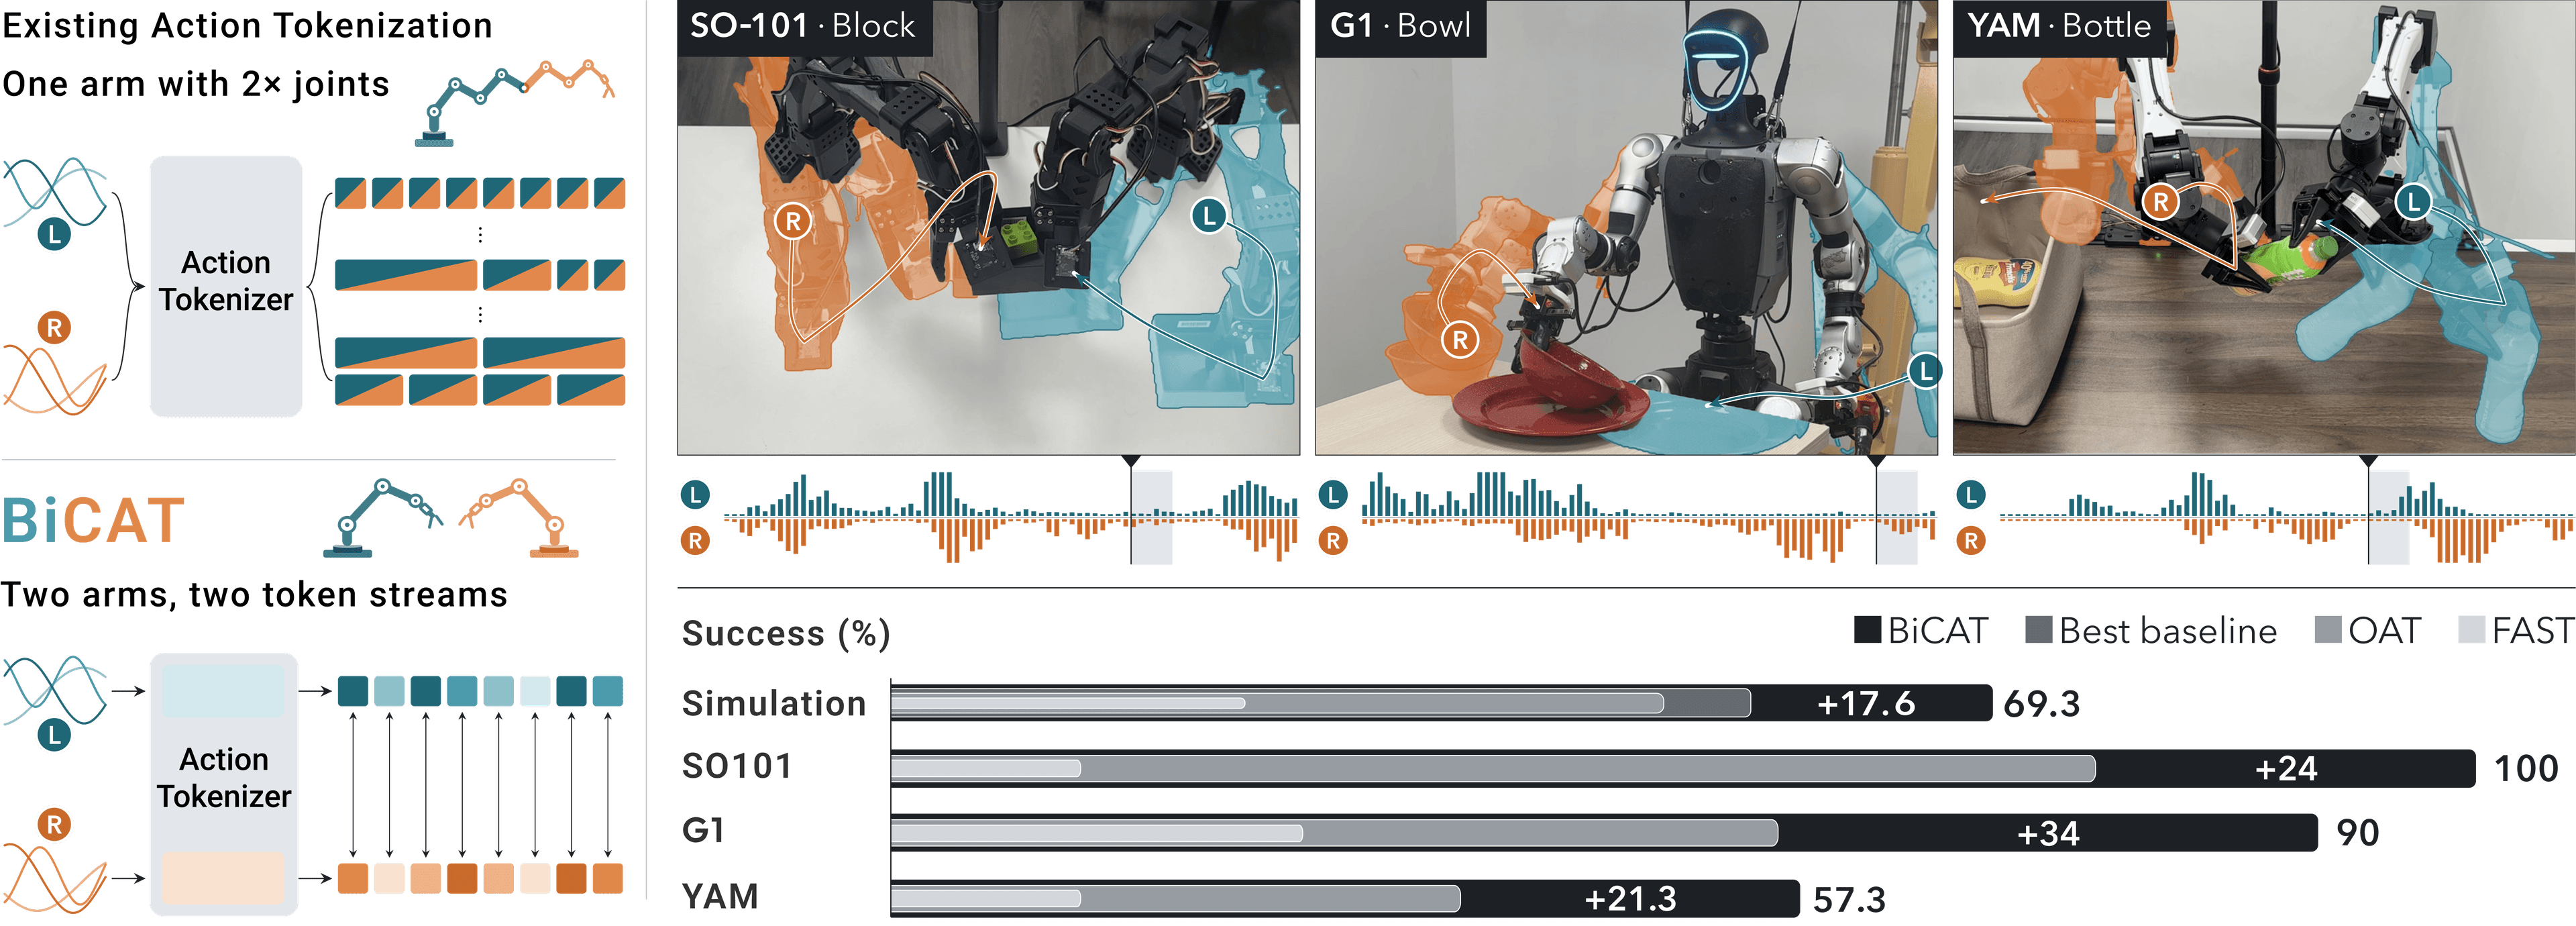
BiCAT, otonom vizyon-dil-eylem modellerinde iki kollu manipülasyon için yeni bir eylem tokenizasyonu öneriyor. Mevcut yöntemlerin iki kolu tek bir vektörde birleştirmesi, kol arası bağımlılıkları iç içe geçiriyor. BiCAT, simetrik çapraz kol dikkati ve ortak hareket temsiliyle bu bağımlılıkları açıkça modelliyor. RoboTwin 2.0 ve gerçek dünya testlerinde en yüksek başarıyı elde ediyor.
arXiv1 dk okuma
1–1 / 1 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.