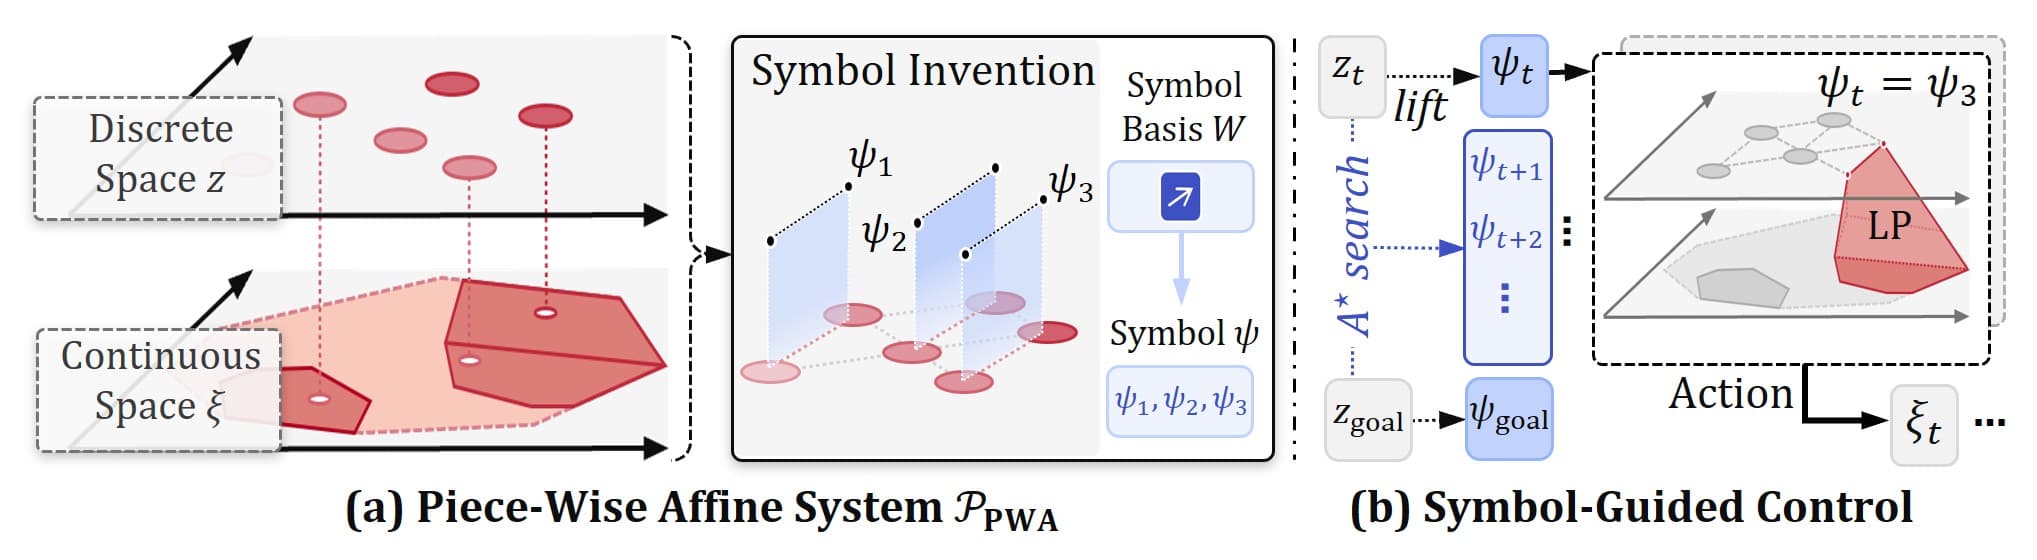
Bu çalışma, robotik planlamada ayrık ve sürekli uzayları birleştiren hibrit formülasyonlarda sembol seçiminin önemini inceler. Çözüm yeterliliği kavramını tanıtarak, planlama problemini basitleştiren sembolleri otomatik olarak türetmek için bir algoritma geliştirir. Simüle ve gerçek robot görevlerinde, bu sembollerin çözüm maliyetini düşürdüğü ve yorumlanabilirliği artırdığı gösterilir.
arXiv1 dk okuma
1–1 / 1 yayın
Nasıl hazırlıyoruz?
Kaynağı belli. Sınırları açık.
Resmî duyuruları, araştırma makalelerini ve açık kaynak projelerinin sürüm notlarını yapay zekâ ile Türkçe özetliyoruz. Her haberde kaynak bağlantılarına, kullanım alanlarına ve açıklanmayan noktalara yer veriyoruz.
Doğrudan kaynak
Araştırma makalesine, model duyurusuna veya projenin deposuna haberden ulaşabilirsiniz.
Bulgular ve yorumlar
Kaynakta açıklanan sonuçları, olası kullanım alanları ve bilinmeyenlerden ayrı sunuyoruz.
Görsellerin kaynağı
Görsel ve videoların kaynağını belirtiyoruz. Konuyu anlatmak için kullanılan illüstrasyonları da işaretliyoruz.
Araştırma kaynakları
Makaleleri kendiniz keşfedin.
Yeni çalışmalar bulabileceğiniz dizinler ve araştırma laboratuvarları. Bir görsel özet ilginizi çekerse sonuçları özgün makaleden okuyun.