Araştırma
Robot hafızasında fiziksel zaman boyutu
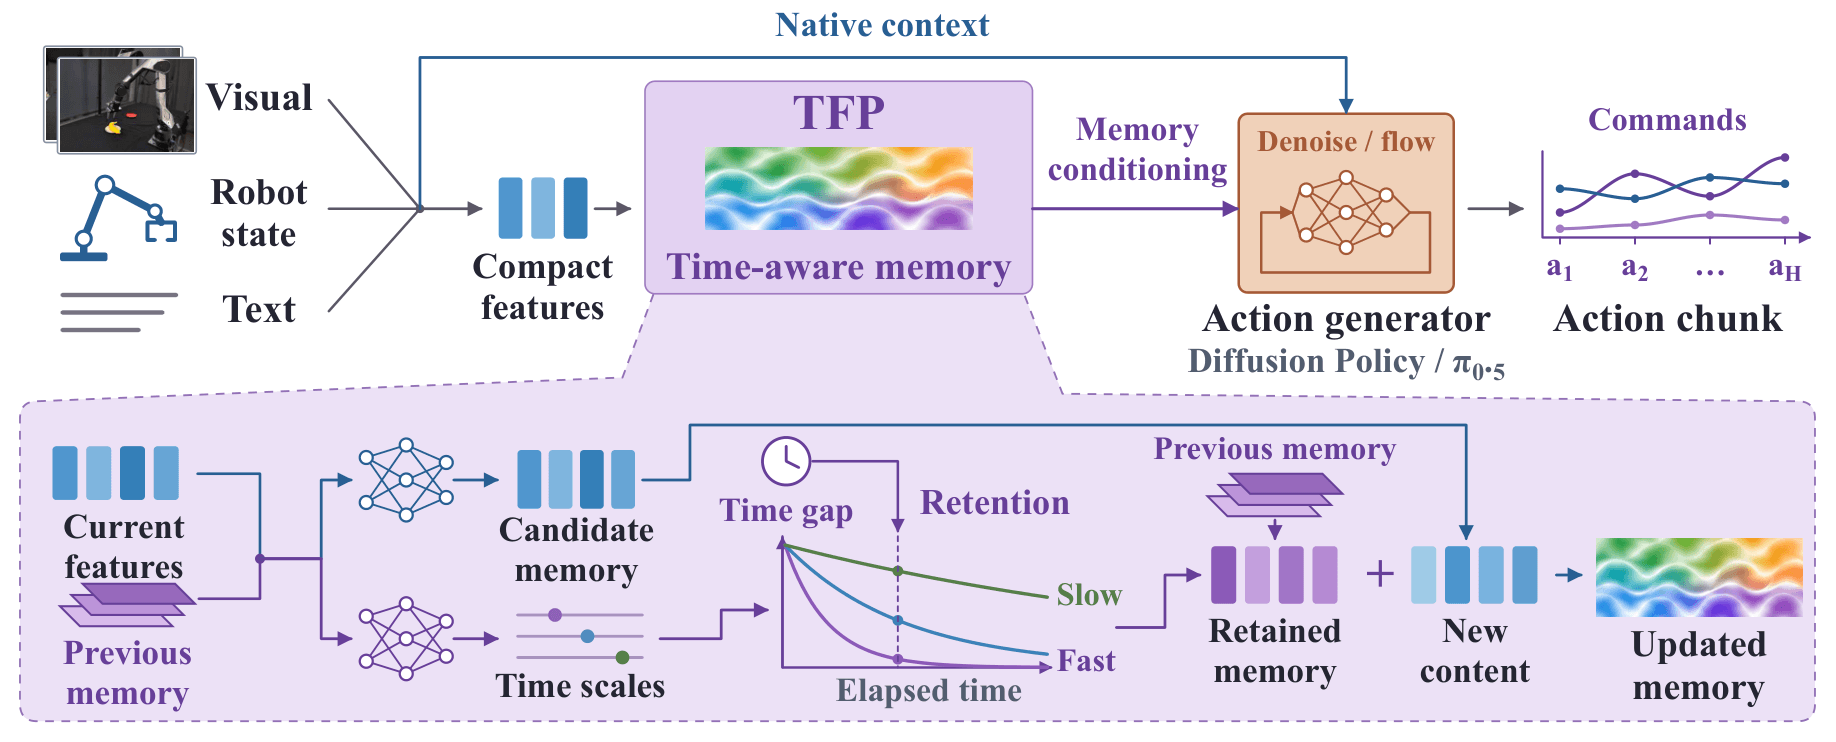
Bu çalışma, robot politika hafızalarında fiziksel zamanın eksik boyut olduğunu öne sürüyor. TFP yöntemi, hafıza dinamiklerini ölçülen zaman aralıklarına göre evriltiyor. Diffusion Policy ve π0.5 ile yapılan testlerde, zamanlama hassasiyetinin hem ölçülen aralıklara hem de saklanan geçmişe bağlı olduğu gösteriliyor. Bu yaklaşım, manipülasyon görevlerinde daha tutarlı davranışlar sağlıyor.
arXiv1 dk okuma
